プログラミングパズルゲームは、各コマンドがターン順のどこで実行されるか明確だと作りやすくなります。グリッド、ユニットのコマンドキュー、アクション後の環境の反応を定義し、ユニットやレベルを増やす前に短いルートを追跡します。このガイドでは、5×4グリッドにロボット1体、荷物1つ、コンベヤー1つ、受け取り地点1つを置く架空の「Clockwork Courier」を例にします。最初のルートは5コマンドです。後半のプロンプトでは、固定された行動順で動く自律ユニット2体へ拡張します。プロンプトは未実行の草案で、ルートは手作業で解決した設計例です。
1. レベルを増やす前に最初のパズルを定義する
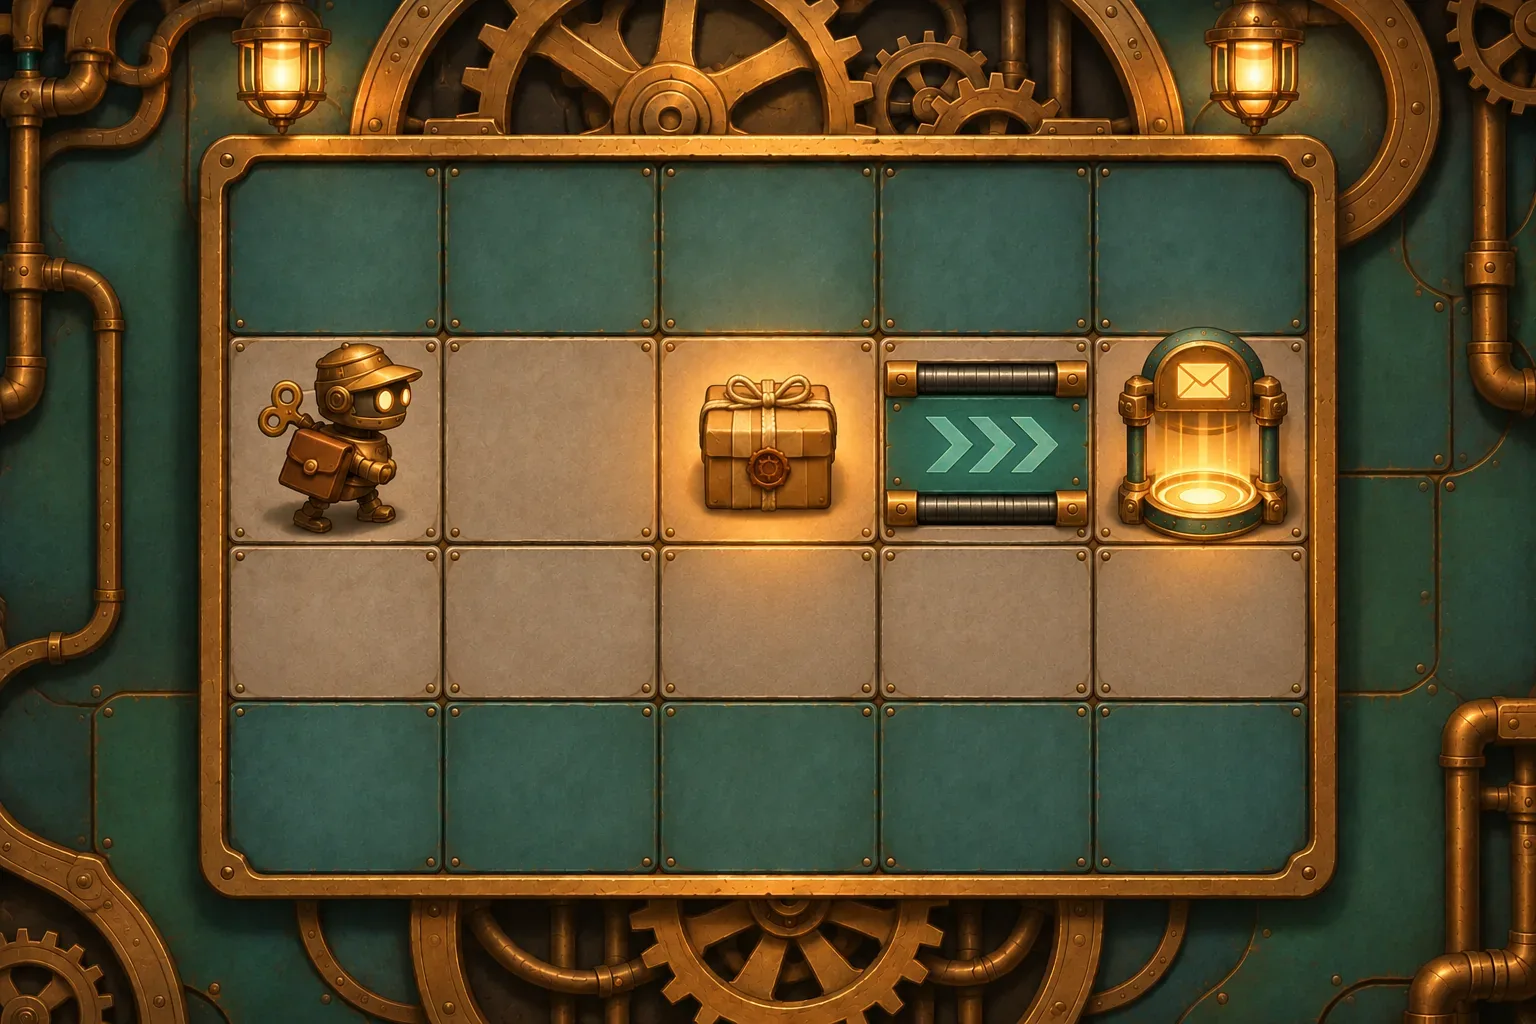
まず一目で読める小さな盤面を作ります。Clockwork Courierは列A〜E、行1〜4を使います。配達ロボットは東向きでA2から開始。荷物はC2、東向きのコンベヤーはD2、受け取り地点はE2です。最初のレベルの目標は、荷物をE2まで運んで置くことだけです。
座標を使えばプロンプトを検証できます。「出口の近くに荷物を置く」では解釈が分かれますが、「荷物はC2、受け取り地点はE2」なら状態を追えます。最初のルートを空けておくと、プログラミング規則と経路探索の複雑さも分離できます。行動順が安定してから壁や迂回路を加えます。
プロンプト1 — 盤面と勝利条件を定義する
5×4のグリッドを使ったコンパクトな見下ろし型プログラミングパズルを作成してください。配達ロボットは東向きでA2から開始します。荷物はC2、受け取り地点はE2、D2には東向きのコンベヤーがあります。2行目のルートは空けておきます。目標は荷物を受け取り地点へ届けることです。グリッド、ロボットの向き、荷物、コンベヤーの矢印、受け取り地点を明確に表示してください。最初のレベルは自律ロボット1体と荷物1つだけにします。敵、経済要素、ゲート、スイッチ、危険物、追加レベル、ランダム移動を加えないでください。初期状態が明確なら、複雑さを増す前にルールを確認できます。最初の経路は簡単に保ち、一度に変更する仕組みは1つにします。
2. コマンドキューとターン順を定義する
プレイヤーが何をプログラムし、どう実行するかを定めます。この最初の範囲では、ロボットのコマンド枠は5つです。前進、左回転、右回転、拾う、置く。各ターンで左から右へ1コマンドだけ解決します。壁や占有マスへ前進すると失敗しますが、その枠は消費します。回転は向きを変え、拾うは現在のマスの荷物を取り、置くは運搬中の荷物を現在のマスに置きます。
コマンドと、その後の環境反応は分けて考えます。まずコマンドがロボットの状態を変え、その後にコンベヤーが再び位置を動かす場合があります。表では更新を層ごとに分け、後続のプロンプトが別の規則を暗黙に変えずに済むようにします。
| 層 | 管理する状態 | プロンプトで指定する内容 |
|---|---|---|
| コマンドキュー | 次の行動と残り枠 | 実行するコマンド、失敗時に枠を消費するか |
| ロボットの行動 | 位置、向き、運搬中の荷物 | 移動、回転、拾う、置く、通行不可マス |
| 環境更新 | 行動後のコンベヤー移動 | 起動時点、方向、占有ルール、移動上限 |
| 目標判定 | 配達状態とレベル終了 | レベル終了前にE2へ荷物を置くこと |
この分離で、パズルが増えても流れが読みやすくなります。盤面はコマンド後に反応できますが、プレイヤーが「前進してD2に入り、その後コンベヤーでE2へ運ばれた」と説明できるべきです。移動、ベルト、配達を隠れた1動作にまとめるよりデバッグしやすくなります。
プロンプト2 — コマンドと解決順を定める
ロボットに5枠のコマンドキューを与えてください。コマンドは前進、左回転、右回転、拾う、置くです。各ターン、左から右へ1コマンドだけ解決します。前進は進行方向の1マスが空いていれば移動し、そうでなければその場に留まり、コマンド枠を消費します。回転は向きを90度変えます。拾うは、すでに荷物を持っていない場合に現在のマスの荷物を取ります。置くは運搬中の荷物を現在のマスに置きます。同じターンにロボットのコマンドを複数実行しないでください。環境ルールにも明確な起動時点と衝突処理が必要です。コマンド前にコンベヤーが動くなら、D2への前進が次のターンまで運ばれないかもしれません。コンベヤーが連続すると1コマンドで複数マス動く場合もあります。アニメーションから推測させず、順序を明記します。
3. コンベヤーの更新を決定的にする
「ベルトがロボットを運ぶ」には、起動条件と衝突規則が必要です。この例では、ロボットがD2にいる状態でコマンドを解決した後、コンベヤーが起動して東へ1マス動かそうとします。荷物を運搬中なら荷物も一緒に動きます。E2がふさがっている、またはグリッド外なら、ロボットと荷物はその場に留まります。受け取り地点には入れます。配達はプレイヤーがE2で荷物を置いたときだけ成立します。
自動地形があるレベルでは、この順序が重要です。目的マスが塞がれた場合や、コンベヤーを連鎖させるかも定義します。次のプロンプトで境界を明確にします。
プロンプト3 — 環境フェーズを指定する
ロボットの各コマンドを解決した後、ロボットがいるマスを確認してください。コンベヤー上なら、移動先が空いている場合に矢印の方向へ1マス動かします。運搬中の荷物も一緒に移動します。移動先が塞がれているかグリッド外なら、ロボットも荷物も動かしませんが、コマンドは消費済みです。ロボットが拾っていない地面上の荷物は動かさないでください。受け取り地点には進入できます。コンベヤー更新後、および「置く」後に配達を判定し、E2に荷物を置いた場合だけ成立させてください。コンベヤーはプレイヤーの追加コマンドではなく、ロボットのキューコマンド後に行う環境更新です。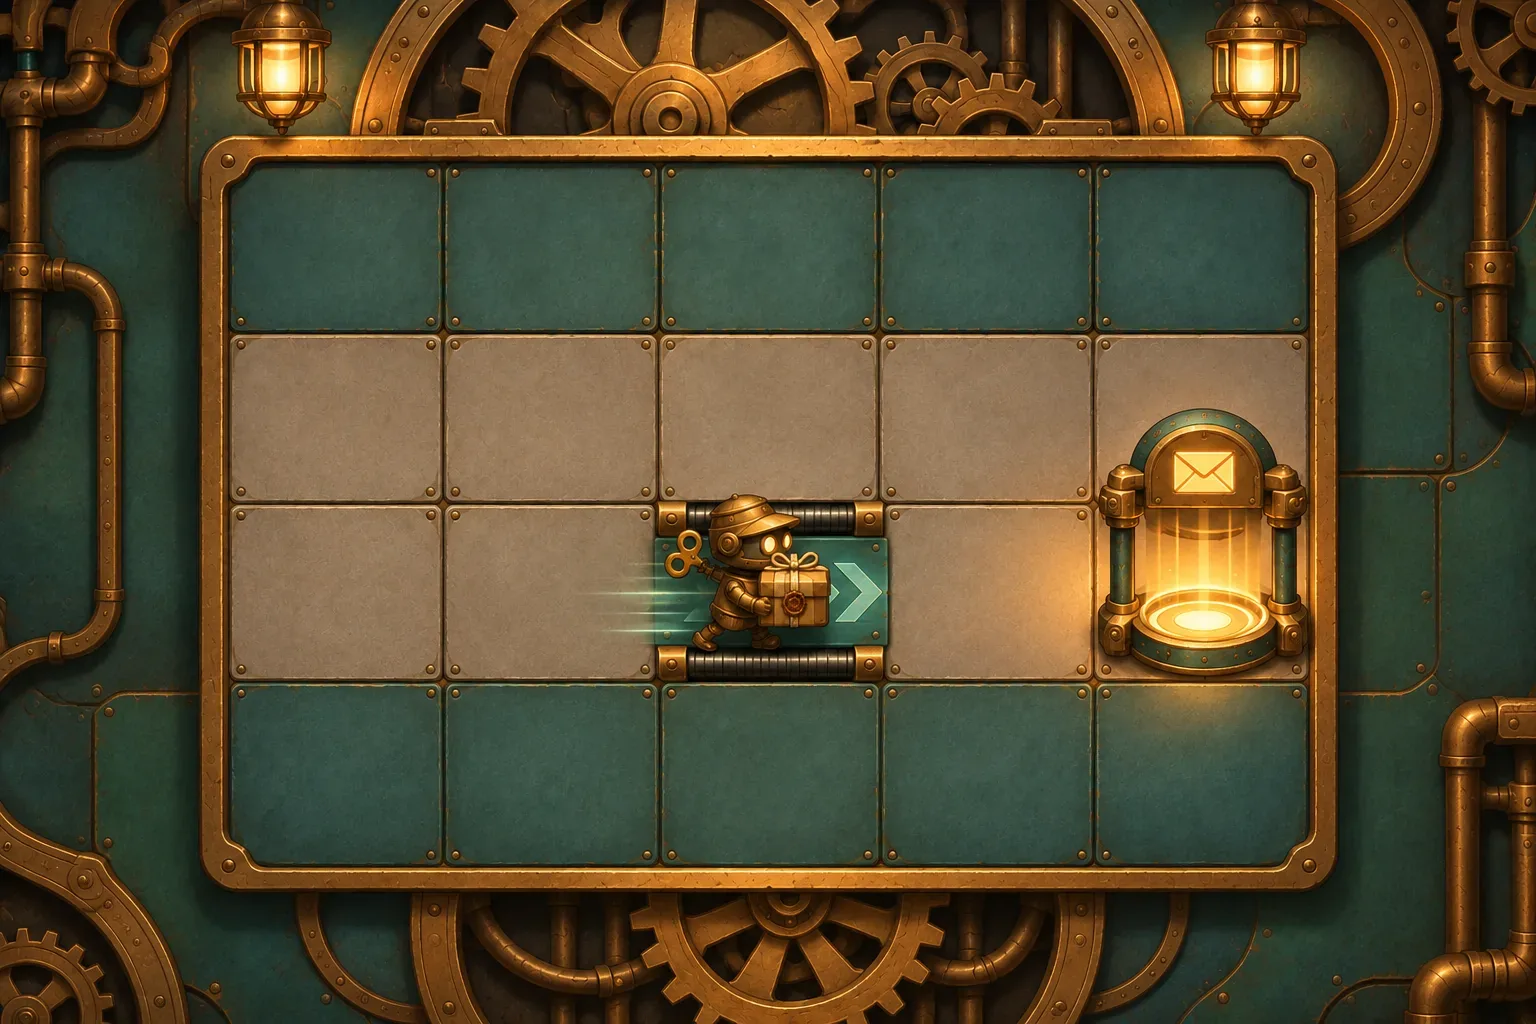
4. 配達の全過程を追跡する
別の盤面を増やす前に、最も単純な成功ルートの状態変化をすべて書き出します。これは規則の整合性を確かめる設計レビューであり、ゲームが実装・テスト済みである証明ではありません。順序は前進、前進、拾う、前進、置く。ロボットは東向きでA2、荷物はC2、コンベヤーはD2、受け取り地点はE2です。
| ターン | コマンド | 行動後のロボット | 環境と結果 |
|---|---|---|---|
| 1 | 前進 | B2、東向き | コンベヤーなし。荷物はC2 |
| 2 | 前進 | C2、東向き | コンベヤーなし。荷物のマスに到着 |
| 3 | 拾う | C2、東向き | ロボットが荷物を運搬 |
| 4 | 前進 | D2、続いてE2 | コンベヤーがロボットと荷物を東へ移動 |
| 5 | 置く | E2、東向き | 荷物が受け取り地点に届き、レベルクリア |
計算は単純ですが、よくある設計の曖昧さを見つけます。ロボットがE2に着くだけでは配達になりません。プレイヤーは5つ目のコマンドを「置く」に使う必要があります。そのため十分なキュー枠と、4つ目のコマンド後にコンベヤーを更新する順序が必要です。
プロンプト4 — 状態の追跡を明示する
次のキューを追跡してください:前進、前進、拾う、前進、置く。開始状態は東向きA2、荷物C2、D2の東向きコンベヤー、受け取り地点E2です。各ターンの番号とコマンド、ロボットの位置と向き、荷物の位置または運搬状態、コンベヤー更新、勝利条件を表示してください。期待される流れはB2、C2、荷物を拾う、D2へ進んでコンベヤーでE2へ運ばれ、最後に受け取り地点で荷物を置いて勝利です。手作業で解決した設計例と明記し、プレイ可能なテスト結果とはしないでください。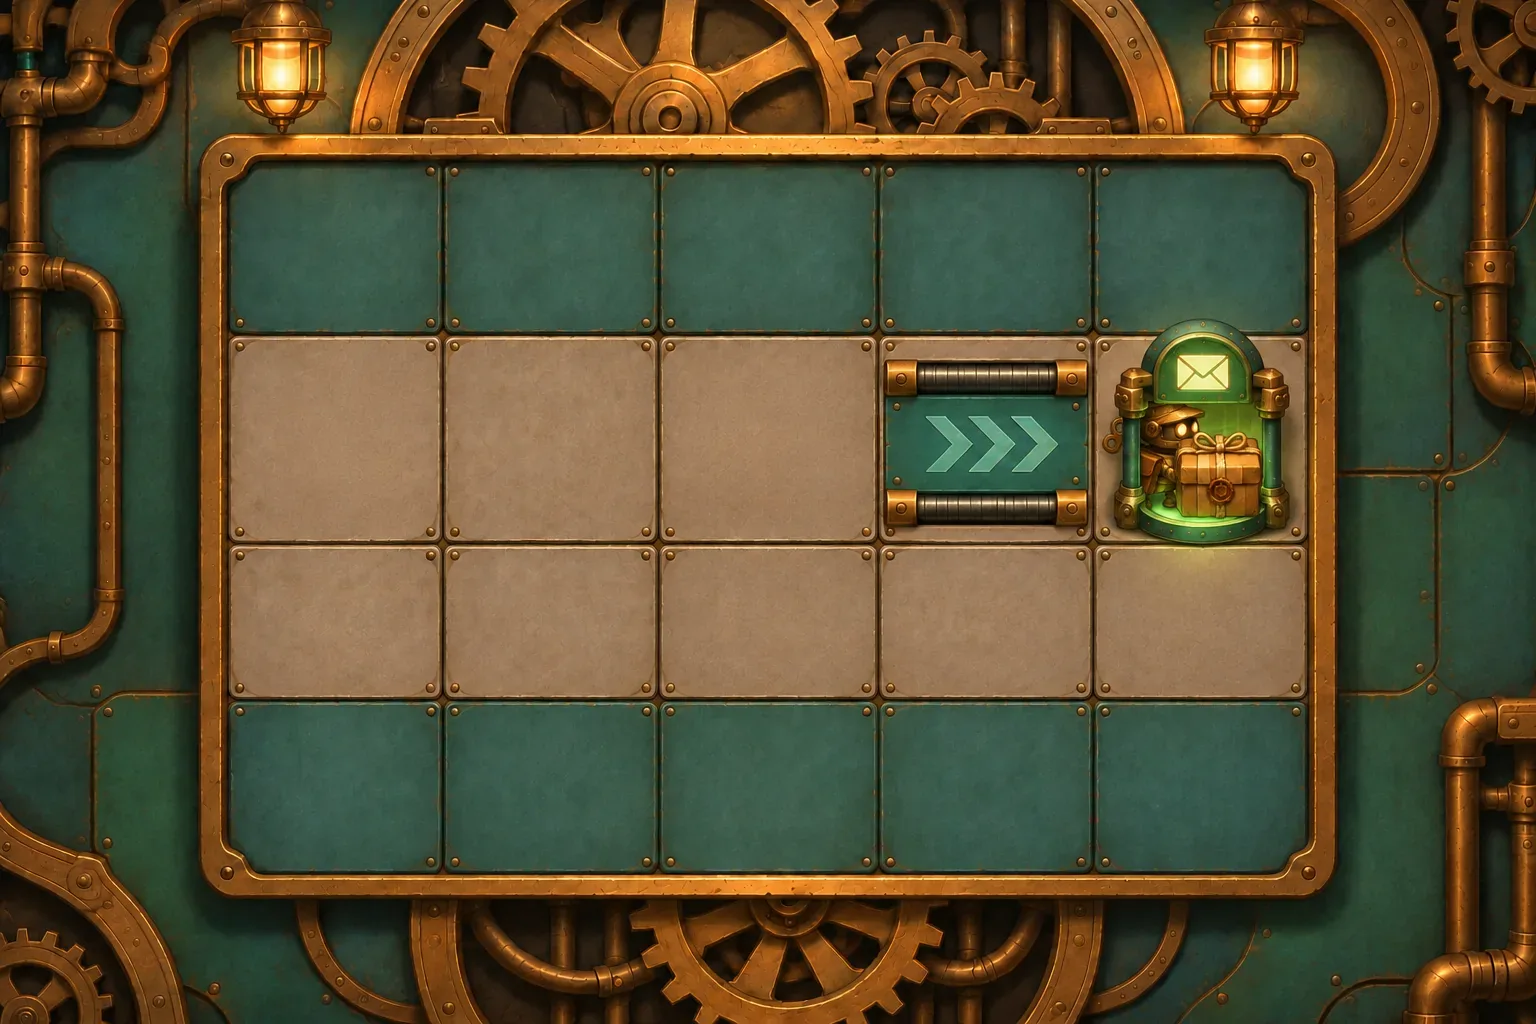
5. 最初のループが明確になってから2体目を追加する
プログラミングパズルでは複数ユニットを連携させられますが、まず誰が先に動くかを解決器が定める必要があります。1体のルートが想定どおり動いてから、別レベルに2体目を追加します。各ユニットに独立したキューを持たせ、固定順序で1コマンドずつ処理します。動作は同時ではなく順番になり、競合マスを誰が占めるかは順序で変わります。
最初の複数ユニット案では、各ターンにPip、次にTockを動かします。両方が同じマスに入ろうとしたら、先のユニットが占有し、後のユニットの移動はブロックされますが、コマンド枠は消費します。両方の行動後に、行優先順でコンベヤーを一度更新します。この拡張は最初の盤面と分け、新しい相互作用を配達例の変更なしに確認できるようにします。
プロンプト5 — 基本パズルを変えずに2つ目のキューを追加する
最初のレベルのキューとコンベヤー規則が安定してから、PipとTockという2体の自律ロボットを使う別の第2レベルを追加してください。各ロボットに5枠のキューを持たせます。各ターンでPipの次のコマンド、次にTockの次のコマンドを解決します。同時移動ではなく順次行動です。両コマンド後に、行優先順でコンベヤーを評価します。このフェーズでロボットを動かせるのは最大1マスです。コンベヤーの連鎖や押し出しは禁止し、その時点で移動先が空いている場合だけ動かしてください。コマンド先が占有済みならロボットは動かず、コマンドは消費します。最初のレベルと規則は変えないでください。両方のキューとターンログを表示して処理順が分かるようにしてください。この拡張で変わるのは「誰が先に行動するか」です。両方のユニットを同一時点に動かすことが目的なら、そう明示し、同じマスを狙った場合の処理を定義します。「同時」は未定義の優先順位を隠す言葉ではありません。
6. 将来のプレイ可能なビルドの検査を計画する
プロンプトは意図した動作を定義できますが、実際に動くかはビルドを調べて初めて分かります。将来、通行可能な前進、ブロックされた前進、各回転、拾う・置く条件、行動後のコンベヤー移動、荷物の追従、配達判定を確認します。各行動の前後でユニット、ターン、状態を記録します。これらは提案する検査項目で、例について観察した結果ではありません。
| 検査 | 記録 | 成功時に裏付ける内容 |
|---|---|---|
| ブロックされた前進 | 目標マス、障害物、キュー枠の前後 | ロボットは停止しコマンド枠は消費 |
| コンベヤーフェーズ | 行動後の位置、方向、移動先の占有状態 | 指定したターン順の時点でベルトが動く |
| 運搬中の荷物 | ベルト移動前後のロボットと荷物の位置 | 移動中も荷物がロボットに付随 |
| 2体の競合 | 処理順、目的マス、停止したユニット、残りキュー | そのレベルで優先規則が決定的 |
| 配達 | 受け取り地点、置くコマンド、荷物状態、勝利フラグ | E2へ荷物を置いた後にだけ完了 |
プロンプト6 — 将来のテストログを用意する
将来のプレイ可能なビルドに、ターン、ユニットID、キュー内コマンド、行動前後の位置と向き、荷物状態、コンベヤー起動、移動がブロックされた理由、配達判定を記録する開発者ログを追加してください。通行可能・不可の前進、回転、拾う/置く条件、行動後のコンベヤー、荷物の追従、ユニット間の固定順序、置いた後の配達を検証します。実際のビルドを確認するまでは検査に合格したと主張しないでください。有効な反復では一度に1層だけ変更します。ブロックされたコマンドが曖昧なら、コンベヤーに触れず移動ルールを直します。ルートが簡単すぎるなら、追跡が安定してから盤面を変えるか2体目を追加します。各改訂版の横に以前の追跡記録を残し、意図した問題の解決か新たな問題の導入かを判断します。
SEELE公式Free AI Game Makerページは、平易な言葉でアイデアを始め、プレイ可能な初版を作成し、ブラウザーで試し、追加プロンプトで改良するという一般的な製品ワークフローを説明しています。Clockwork Courierのプロンプトが機能する、またはテスト済みであることを示すものではありません。独自案はFree AI Game Makerで試し、生成結果を予定したルールやテストと照合してください。
よくある質問
プログラミングパズルのプロンプトで最初に定義することは?
グリッド、ロボットの初期位置と向き、目標、コマンド、各コマンド後の環境更新時点です。
コマンドキューはどう解決しますか?
1つずつ動くのか複数ユニットが同時に動くのかを定義します。この例ではコマンド後にコンベヤーがロボットと荷物を動かします。
コンベヤーをパズルにどう使えますか?
行動後にルートを変える仕掛けとして使います。方向、起動時点、運ぶ物、移動先が塞がれたときの処理を指定します。
レベルを作る前にコマンド列をどう確認しますか?
各ターンの位置と向き、荷物、コンベヤー、勝利条件を追跡し、将来のビルドと比較します。
このプロンプトはプレイ可能なゲームでテスト済みですか?
いいえ。盤面と5ターンの流れは架空です。プロンプトは未実行で、プレイ可能なビルドや観察済みの結果はありません。