メカが旋回できるコースを作る
架空のIron Orchardでは、プレイヤーが障害物を置き、小型メカをスタートからビーコンへ動かします。床は7×5マスです。メカは横に2マスを占めるため、旋回には2×2マスの空間が必要です。配置できる部品はブロック3個と低いアーチ1個です。
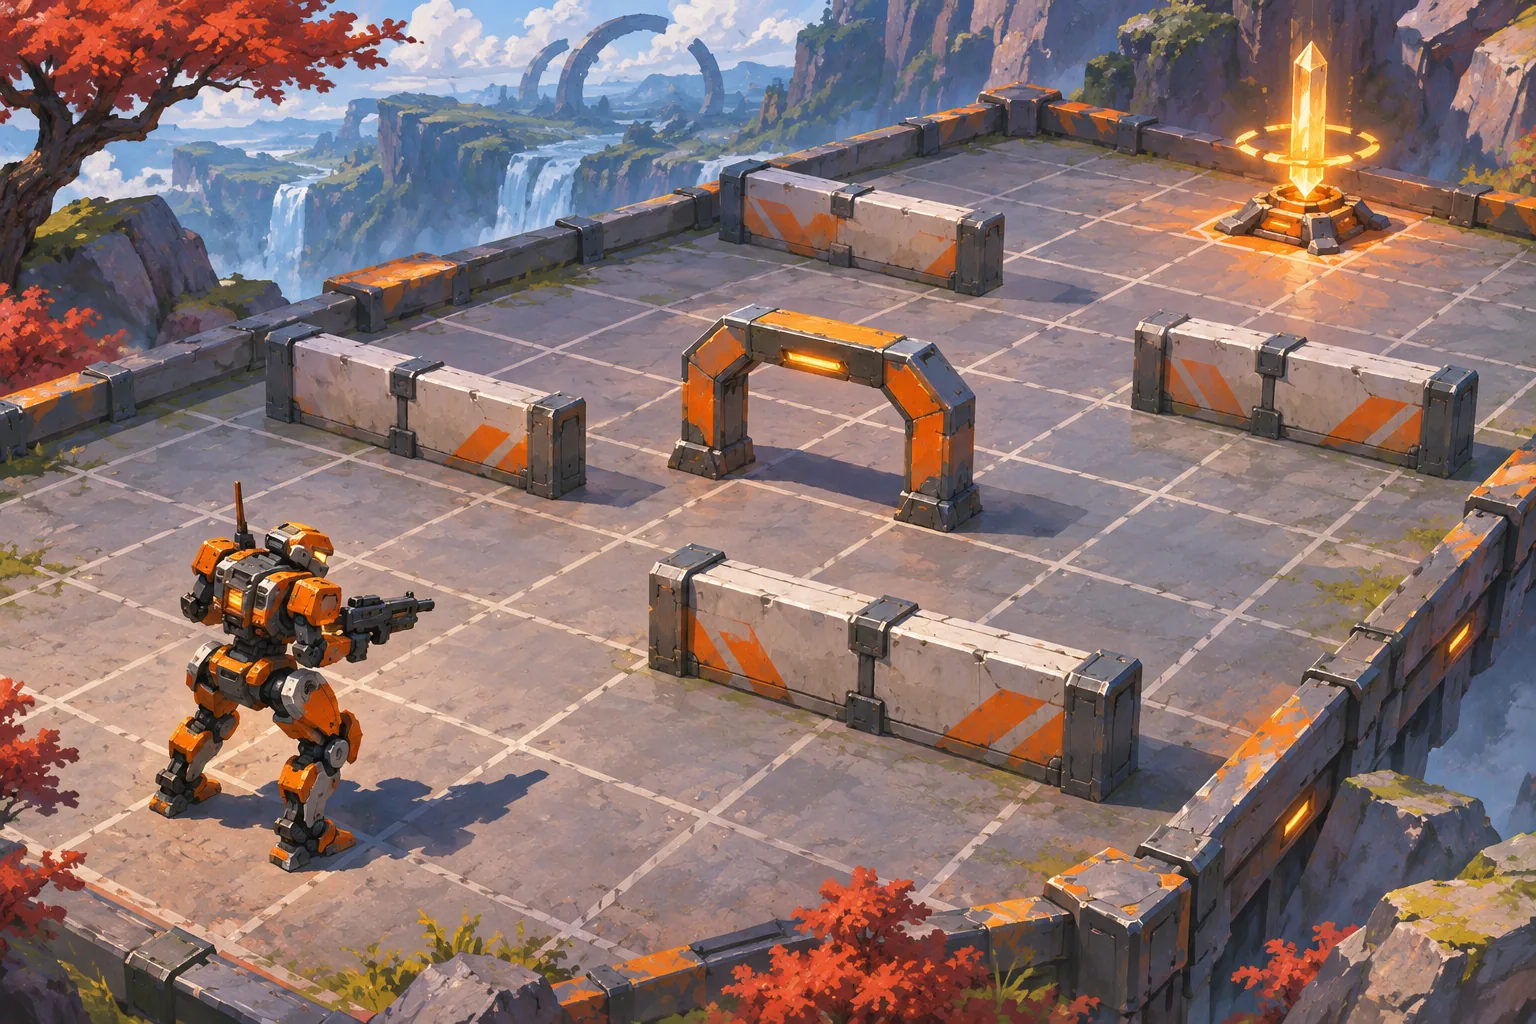
建築をアクションの循環にします。部品を置き、メカの占有範囲を確認し、経路を直してタイム走行に挑みます。細い通路は空いて見えても、角で機体が止まることがあります。配置前に経路と旋回範囲を表示し、最後の配置を戻せるようにします。
中心だけでなく全体の占有範囲を検証する
盤面、障害セル、メカ幅、スタート、ビーコン、部品上限を保存します。経路探索では機体の全占有セルが通れる必要があり、旋回時は2×2の範囲を空けます。最初の配置では角のブロックが経路を塞ぎます。一マス外へ動かすと経路が見つかります。これは物理ではなく、再現可能なルールテストです。
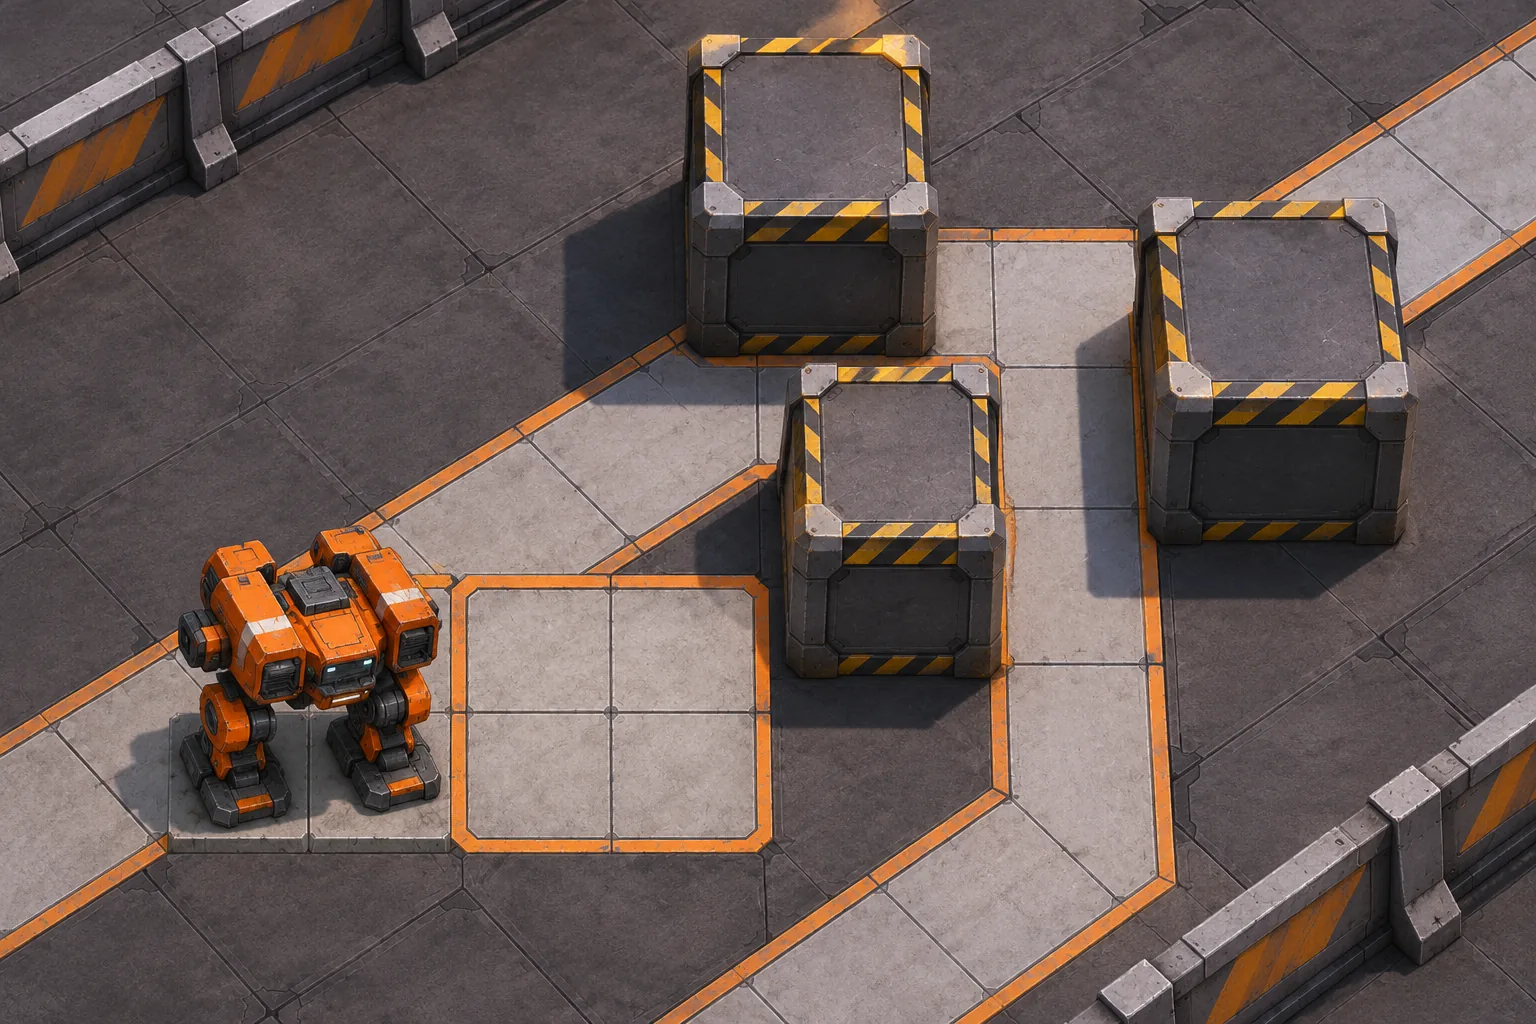
最初の配置ではブロックが角を塞ぎます。一マス外へ動かすと経路探索が通れる道を見つけます。この具体的な修正で失敗と解決を示します。
修正後のルートを走行して記録する
経路検証に通ったら短いタイム走行を行います。版ごとに時間、接触、リセットを記録します。比較には役立ちますが、操作確認の代わりにはなりません。 盤面、障害セル、メカ幅、スタート、ビーコン、部品上限を保存します。経路探索では機体の全占有セルが通れる必要があり、旋回時は2×2の範囲を空けます。最初の配置では角のブロックが経路を塞ぎます。一マス外へ動かすと経路が見つかります。これは物理ではなく、再現可能なルールテストです。
エディターを広げる前に小さなアリーナを作る
検証後は短いタイム走行を行い、時間、接触、リセットを記録します。加速、実際の衝突、カメラ、操作感は別途プレイ可能なビルドで確認してください。Godot TileMapLayerは2Dタイル世界を整理する機能で、SEELE AI Game Makerはプロンプトから案を始める入口です。どちらもIron Orchardを検証しません。
7×5の床、4個の部品、幅広メカ、スタート、ビーコンだけで始めます。占有マスと旋回範囲を表示します。経路失敗時に障害物を示せるようになってから、動く危険や別の機体を追加します。
7×5の格子、障害物3個、低いアーチ、幅2マスのメカ、ビーコンを持つ試作を作成してください。旋回には2×2を空けます。通れないセルを表示し、障害物を動かして再検証できるようにします。その後タイム走行を追加します。プレイテスト済みとは主張しません。
SEELEで架空の試作を始める · Godot TileMapLayer公式文書
よくある質問
メカ全体の占有範囲を見る理由は?
上から見て通れそうな道でも、幅のあるメカは曲がれない場合があります。中心だけを検査すると、走行が失敗するまで問題が見えません。機体の各占有マスと旋回範囲全体を検証し、障害物を強調すると、プレイヤーが具体的に修正できます。
失敗コースも走れるようにするべき?
最初の試作では経路がなければタイム走行を始めず、障害物を示します。失敗理由が分かります。後のチャレンジでは意図的な不可能コースを許可してもよいですが、区別して表示し通常の制作テストも残してください。
最初の走行で何を測る?
コースの各版でクリア時間、接触、リセットを記録します。設計比較には役立ちますが、操作感の良さを証明するものではありません。旋回を実際のプレイ可能ビルドで試し、表示した余白が体験と一致するか尋ねてください。