도우미의 지시를 게임의 일부로 만드세요. 플레이어가 관찰할 수 있는 봇 하나, 따라갈 수 있는 짧은 프로그램, 그리고 프로그램이 대기하도록 만드는 조건을 제공하세요. 한 단계가 실행되지 못하고 플레이어가 봇이 제자리에 머물러야 하는지 다른 작업을 받아야 하는지 결정해야 할 때 퍼즐이 시작됩니다.
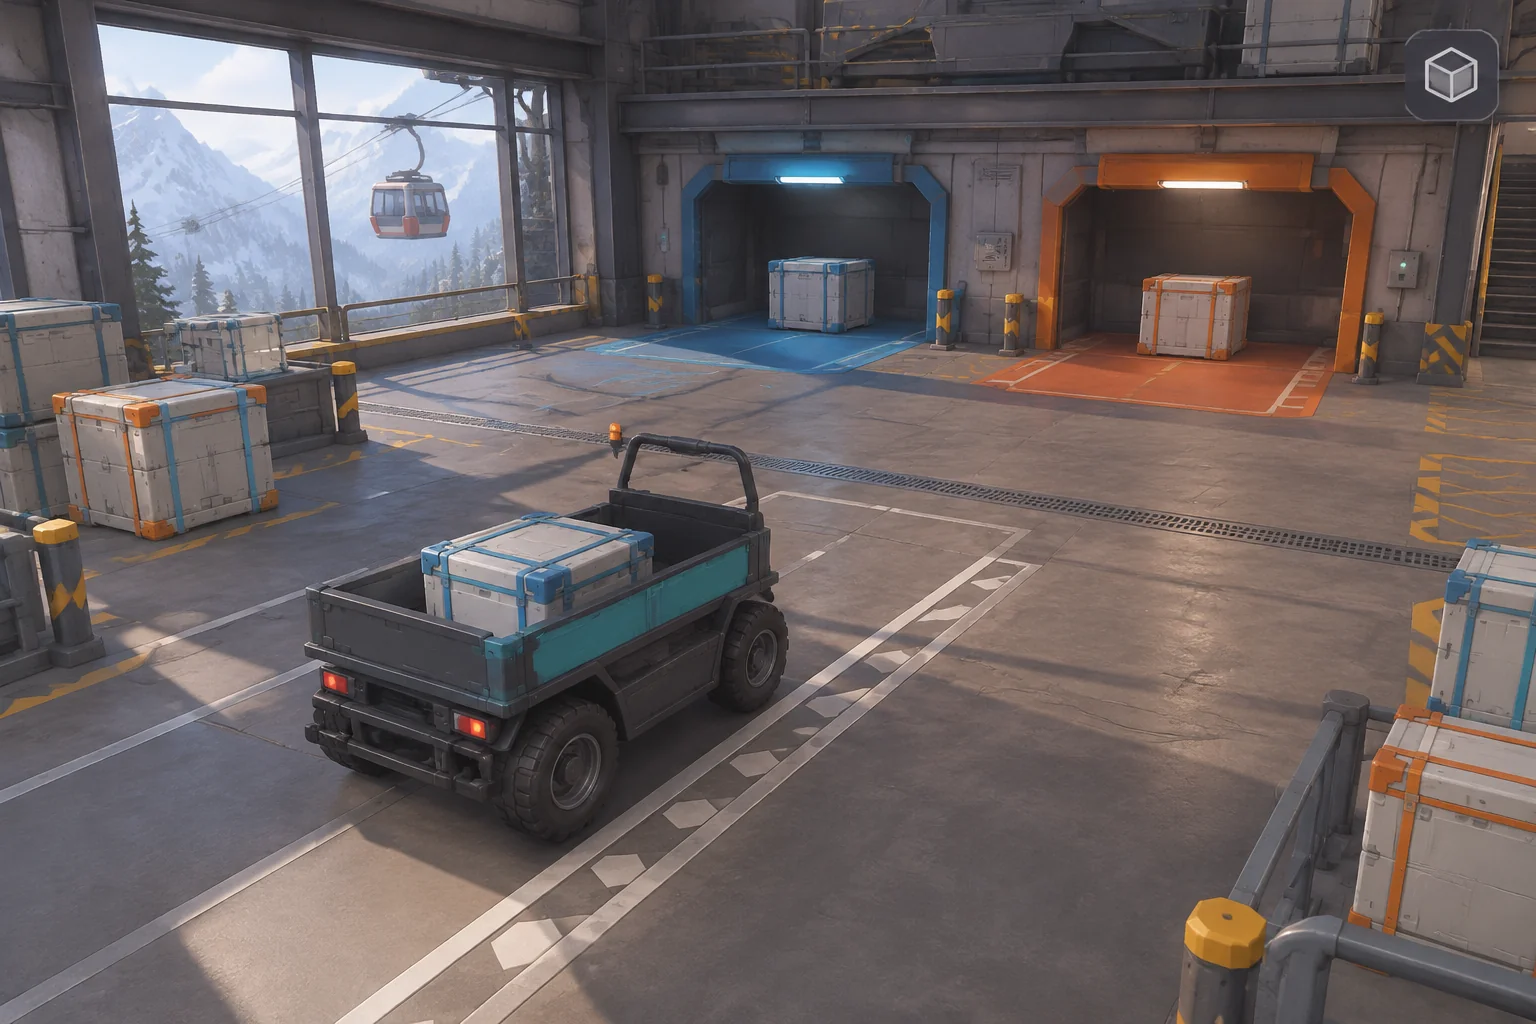
Autonauts는 프로그래밍 가능한 도우미의 참고 자료입니다. 오리지널 프로토타입을 위해 두 개의 수납 베이와 하나의 카트가 있는 산악 화물 터미널을 구축하세요. 카트에 분류할 상자를 세 개 제공하고, 다음 상자가 대기열의 맨 앞에 도달하기 전에 한 베이의 물량이 가득 차도록 만드세요.
도우미 프로그램을 퍼즐로 활용하세요
공식 Autonauts 스토어 페이지는 Denki를 크레딧으로 기재하며, 시각적 프로그래밍을 통해 봇을 구축하고 교육하는 과정을 설명합니다. PlayStation 페이지는 워커봇이 교육받은 시퀀스를 반복하는 것을 설명합니다. 이는 유용한 디자인 질문을 시사합니다. 플레이어가 명령이 두 번 실행되는 것을 관찰하면서 무엇을 배워야 할까요? 한 번은 성공할 수 있을 때, 한 번은 목적지가 가득 찼을 때.
가상의 Switchback Sort 예시에서, 하나의 카트가 대기열에서 색상 코딩된 두 개의 베이로 상자를 운반합니다. 유리 상자 G1와 G2, 그리고 금속 상자 M1 순서로 시작합니다. 각 베이는 상자를 하나씩 수용하며 비어 있는 상태로 시작합니다. 카트는 한 번에 하나만 운반합니다. 예약된 출항이 틱 12 시작 시 유리 베이를 비웁니다. 그 외에는 카트만 재고가 변경됩니다. 각 원래 상자가 일치하는 베이에 한 번씩 배치되는 즉시 승리합니다. 케이블 카로 출항하는 상자는 해당 배송의 크레딧을 제거하지 않습니다.
봇에 관찰 가능한 다섯 가지 명령을 부여하세요
틱당 하나의 명령을 실행하세요. 활성 명령, 카트가 운반하는 물건, 그리고 공간이 있는 베이를 표시하세요. 대기열의 맨 앞과 선택된 상자를 구별하는 큐를 사용하여 봇이 여전히 무엇을 집어야 할지 결정 중인지 알 수 있도록 하세요.
| 명령 | 상태 변경 | 확인할 사항 |
|---|---|---|
| 검사(Inspect) | 맨 앞 상자를 읽으세요. 목적지가 가득 차면 '대기(Wait)'를 표시하고 검사(Inspect)에 머무르세요. 그렇지 않으면 그 ID와 베이를 기억하세요. | 대기 중인 카트는 화물이 없으며, 대기열은 그대로 유지됩니다. |
| 집기(Pick) | 선택된 ID를 제거하고 카트에 적재하세요. | 상자가 카트에 나타날 때만 입고에서 사라집니다. |
| 이동(Move) | 카트를 선택된 베이로 직접 보내세요. | 목적지가 상자 유형과 일치합니다. |
| 내리기(Drop) | 화물을 배치하고 배송을 하나 카운트하세요. 베이가 점유되어 있으면 화물을 유지하고 내리기(Drop)에 머무르세요. | 성공적인 내리기는 카트를 비우고 배송을 한 번 증가시킵니다. |
| 복귀(Return) | 빈 카트를 입고로 되돌리고, 선택을 해제하며, 검사(Inspect)로 돌아가세요. | 다음 사이클은 오래된 화물이나 오래된 목적지 없이 시작됩니다. |
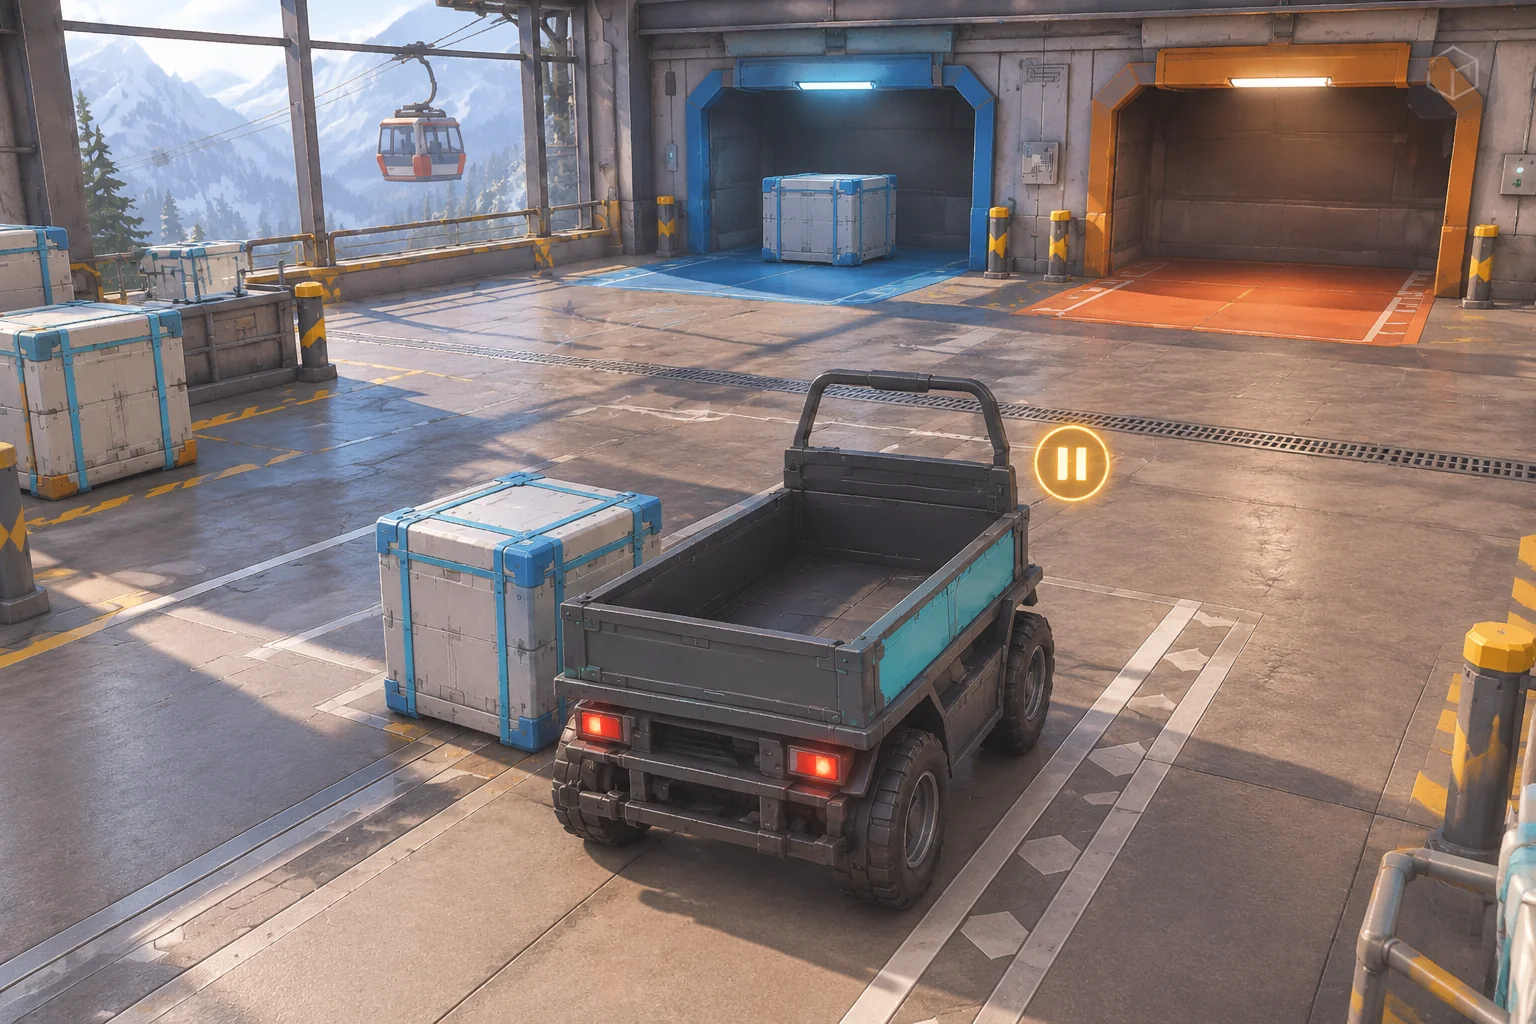
틱 12의 명령보다 먼저 출항을 처리하세요. 그러면 대기 중인 검사(Inspect)가 즉시 빈 베이를 볼 수 있습니다. 출항은 시간에 의존하므로 명령이 대기하는 동안에도 시계를 계속 진행하세요.
하나의 완전한 베이 주기를 추적하고 봇이 재개하는 것을 지켜보세요
| 틱 | 엄격한 대기열 추적 | 예상 상태 |
|---|---|---|
| 1–5 | G1 검사, 집기, 이동, 내리기, 복귀. | G1가 틱 4에 유리 베이를 채웁니다. 배송이 하나 카운트됩니다. |
| 6–11 | 매 틱마다 G2를 검사하고 대기합니다. | G2와 M1이 대기열에 머무릅니다. 카트는 입고에서 비어 있습니다. |
| 12–16 | 출항이 검사 전에 유리를 비웁니다. G2 집기, 이동, 내리기, 복귀. | G2가 틱 15에 유리 베이를 채웁니다. 배송이 두 개 카운트됩니다. |
| 17–20 | M1 검사, 집기, 이동, 내리기. | M1가 틱 20에 금속 베이를 채웁니다. 세 번째 배송이 실행을 종료합니다. |
엄격한 버전에서 카트가 G2를 건너뛰면, 대기열이 변경되는 위치를 확인하세요. 검사(Inspect)는 읽기와 선택만 수행해야 합니다. 카트가 여전히 틱 12에 대기 중이라면, 출항이 제때 이루어졌는지 확인하기 위해 명령 실행 전 유리 베이의 내용을 기록하세요.
AI에게 프로토타입을 위한 완전한 루프를 제공하세요
입고, 두 개의 베이, 명령 순서, 그리고 차단된 명령의 결과를 설명하세요. SEELE의 프롬프트 기반 게임 제작은 추적을 대조하기 위한 첫 번째 빌드를 만드는 진입점을 제공합니다.
Switchback Sort라는 오리지널 브라우저 자동화 게임을 생성하세요.
입고에 카트 봇 하나와 유리, 금속 두 개의 베이를 사용하세요. 각 베이는 상자를 하나씩 수용합니다.
대기열은 G1 유리, G2 유리, M1 금속 순서로 시작합니다.
카트는 상자를 하나만 보유합니다. 두 베이 모두 비어 있는 상태로 시작합니다.

틱당 하나의 명령을 실행하세요. 검사(Inspect), 집기(Pick), 이동(Move), 내리기(Drop), 복귀(Return) 순서로 루프를 돌립니다.
검사는 맨 앞 상자의 목적지를 확인합니다. 가득 차면 '대기(Wait)'를 표시합니다.
대기열과 화물은 변경하지 않고 검사(Inspect)에 머무릅니다.
여유가 있으면 선택된 ID와 베이를 기억합니다. 집기는 해당 정확한 ID를 제거합니다.
이동은 카트를 해당 베이로 이동시킵니다. 내리기는 화물을 배치하고 배송을 기록합니다.
베이가 점유되어 있으면 화물을 유지하고 내리기(Drop)에 머무릅니다.
복귀는 빈 카트를 입고로 보내고 선택을 해제합니다.

틱 12에 명령 실행 전에 유리 베이를 비웁니다.
세 가지 서로 다른 성공적인 내리기(Drop) 직후 즉시 승리합니다.
출항은 배송된 수를 감소시키지 않습니다.
대기열, 베이, 카트, 선택, 프로그램, 배송 및 틱을 초기화합니다.

현재 틱, 명령, 운반 중인 물건, 대기열 및 베이 점유 상태를 표시하세요.
추적을 재생할 수 있도록 단계 제어와 동작 결과를 추가하세요.
오리지널 터미널, 봇, 상자 아트 및 인터페이스를 사용하세요.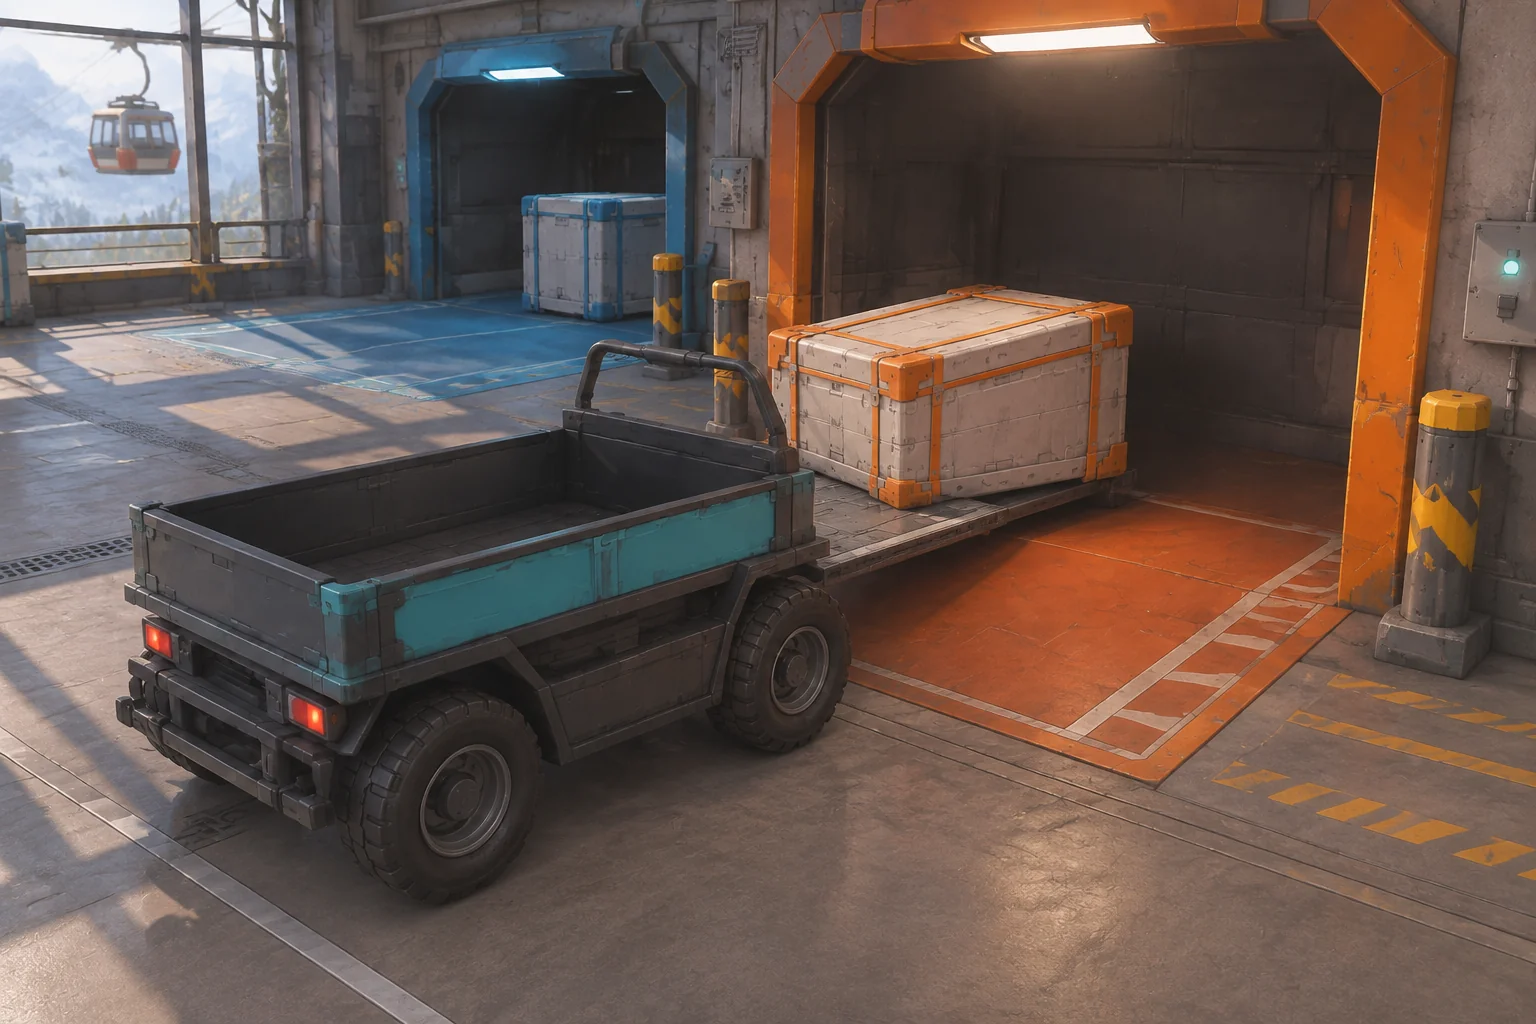
대기열을 재생하고, 차단된 검사(Inspect) 중에 카트가 상자를 가져가지 않는지 확인하세요. 내리기(Drop)가 배송을 한 번만 카운트하는지, 케이블 카 출항이 그 카운트를 유지하는지, 그리고 초기화가 세 가지 ID 모두를 시작 순서로 되돌리는지 확인하세요.
검사(Inspect)가 작업을 선택하는 방식만 변경하세요
첫 두 개의 대기열 슬롯을 보고, 공간이 있는 베이를 가진 가장 이른 상자를 선택해 보세요. 동일한 출항과 프로그램의 나머지를 유지하세요. 틱 6에 카트는 G2가 먼저임에도 M1을 선택할 수 있습니다. 틱 9에 M1을 내리고 틱 10에 복귀합니다. G2만 남으면 틱 11에 대기합니다. 틱 12의 출항 후, G2를 선택하여 틱 15에 완료할 수 있습니다.
이 실습 예시에서, 엄격한 버전은 6틱을 대기하고 틱 20에 완료합니다. 두 슬롯 버전은 한 번 대기하고 틱 15에 완료합니다. 배송 순서를 요구하는 계약에는 엄격한 규칙이 필요합니다. 독립적인 화물은 제한된 선시야를 사용할 수 있습니다. 새로운 선택기가 G2를 대기열에 두면서 M1를 ID로 제거하는지 확인하세요. 한 가지 규칙을 수정하고 루프를 다시 실행하는 가이드를 사용하여 초기화 상태에서 두 버전을 비교하세요.
디버깅할 수 있는 도우미 하나를 구축하세요
각 명령을 가시화하고 모든 대기에 대해 플레이어에게 이유를 제공하세요. SEELE의 AI Game Maker로 오리지널 자동화 프로토타입을 시작하고, 더 많은 화물이나 다른 봇을 추가하기 전에 만차 분기를 확인하세요.
자주 묻는 질문
자동화 프로토타입에 봇 하나가 충분한 이유는 무엇인가요?
봇 하나면 대기열, 프로그램, 목적지 간의 관계를 따라갈 수 있습니다. 플레이어에게 성공적인 사이클과 대기를 모두 보여주기 위해 그 경로에 만차 조건을 넣으세요. 첫 번째 봇이 읽기 쉬워진 후에 더 많은 봇이 유용해집니다.
플레이어는 대기와 깨진 스크립트를 어떻게 구별할 수 있나요?
명령과 누락된 조건을 함께 표시하세요. 검사(Inspect)에서 대기 중인 카트는 빈 트레이와 가득 찬 목적지 베이를 가져야 합니다. 베이가 여유가 생기면, 명령은 다음 자격 있는 틱에 재개되고 가시적인 상태를 변경해야 합니다.
봇은 첫 번째 상자를 건너뛰어야 하나요?
작업이 독립적이고 플레이어가 선택 규칙을 이해하는 경우에만 건너뛰게 하세요. 계약이 첫 번째 상자가 먼저 도착해야 한다고 요구한다면, 엄격한 순서를 유지하고 지연을 표시하세요. 짧은 선시야는 선택이 왜 변경되었는지 보기 쉽게 만듭니다.
두 번째 도우미를 언제 추가해야 하나요?
단일 카트가 신뢰할 수 있게 대기, 재개, 초기화를 할 수 있을 때 두 번째 도우미를 추가하세요. 각 선택된 상자를 어느 봇이 소유하는지, 그리고 그들이 베이를 어떻게 공유하는지 결정하세요. 두 봇이 동시에 동일한 입고에서 작업하도록 하기 전에 그 규칙들을 확인하세요.