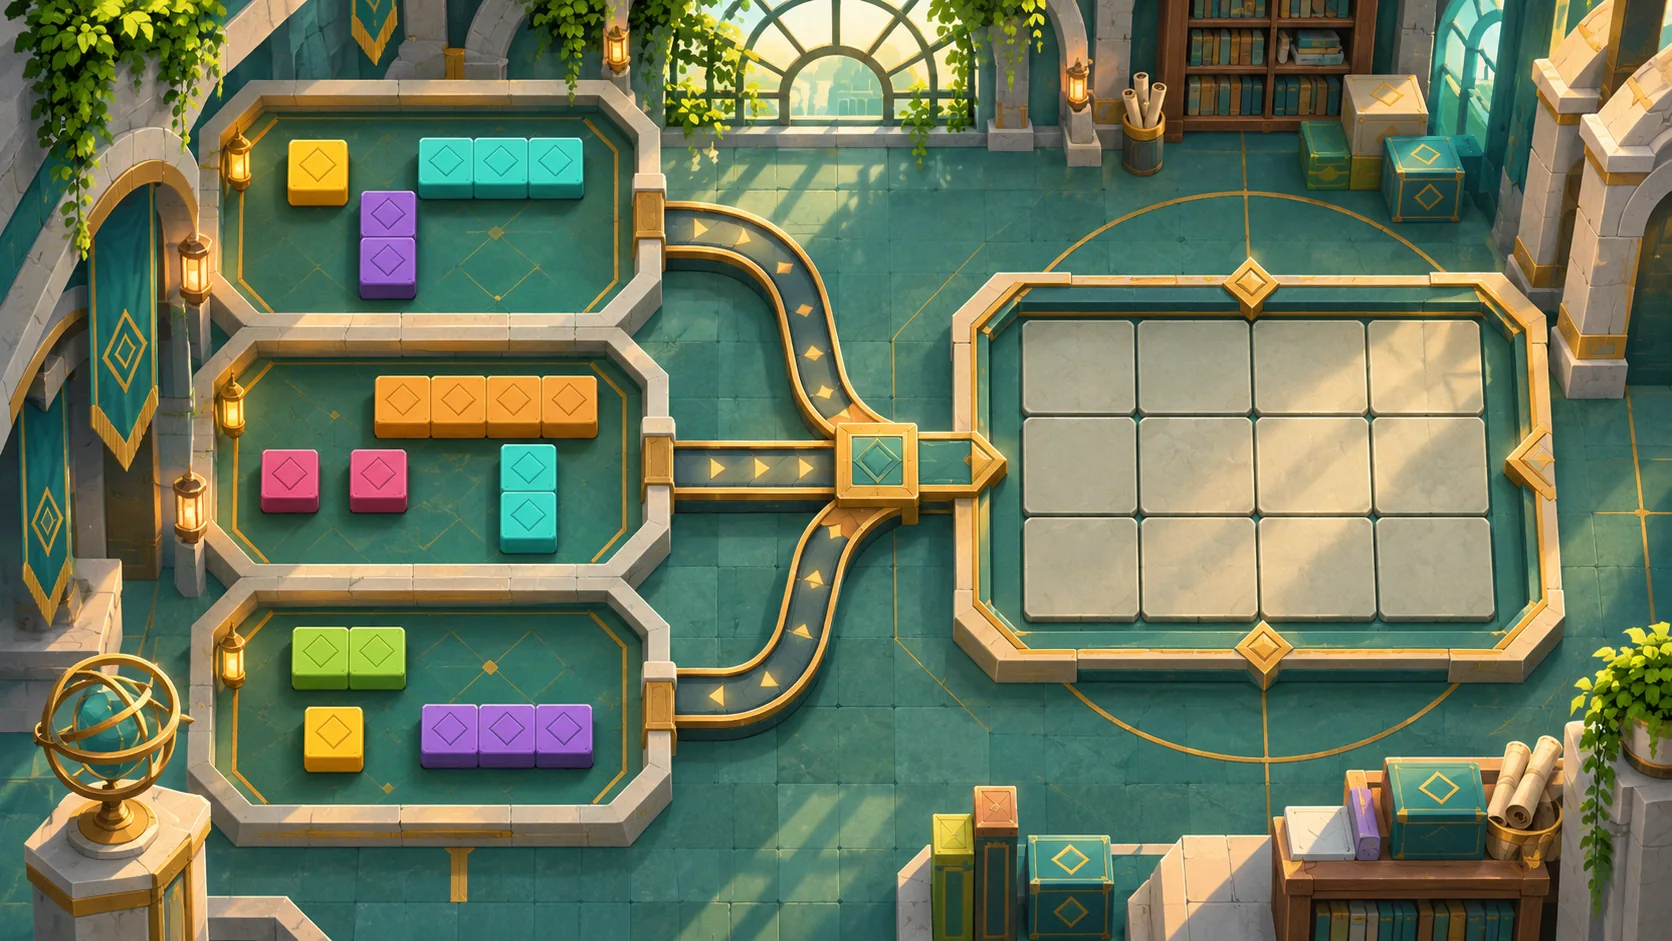
在《Carryspace》中,每个准备房间都会影响最终的填充棋盘。玩家在前期关卡中锁定某个模块的位置或朝向后,系统会将其保存下来。这些已保存的选择会作为固定组件出现在最终房间里,因此最终的布局取决于玩家在到达该关卡之前所做的决定。
该示例采用4x3的棋盘和四个组件:两个2x2的正方形和两个1x2的长条形模块。在前期房间中,正方形被锁定在顶部,长条形模块则被设置为水平放置。最终房间会导入这些状态,并要求玩家在不重叠、无空隙的情况下填满底部剩余的一行。
让前期选择塑造最终棋盘
将《Carryspace》设计为一款基于网格的填充解谜游戏,包含三个准备关卡和一个最终关卡。最终目标区域为 4 列 3 行,坐标范围:x=0–3,y=0–2。组件 A 和 B 为 2×2 的正方形模块;组件 C 和 D 为 1×2 的多米诺骨牌状模块。在每个准备关卡中,玩家将可用模块放置在预览棋盘上,并将其位置或朝向锁定到“关卡蓝图”中。一旦锁定,该选择在后续关卡中将保持不变,且在最终关卡中无法移动。在此设计路径中,A 被锁定在原点 (0,0),B 被锁定在 (2,0),C 和 D 则被设定为水平朝向。最终关卡会导入这些已确定的设置:将 C 放置在 (0,2),将 D 放置在 (2,2)。只有当所有被占用的单元均位于 4×3 目标区域内,且没有任何单元与已锁定或已放置的模块重叠时,该放置才有效。在确认新的锁定操作前,需对剩余组件进行“完整填充检查”;若无法实现完全填满,则拒绝该操作,并高亮显示造成阻碍的单元。当所有 12 个目标单元恰好被填满(每个单元仅被占用一次)时,即获胜。“重置关卡”功能将清除之前所有的锁定设置,并回到第一个准备关卡。系统需显示每个组件的占用区域、原点坐标、朝向、锁定状态、剩余可用单元以及完整填充检查的结果。
| 系统 | 原型规则 |
|---|---|
| 关卡流程 | 三个准备关卡为最终的填充关卡提供预设配置。 |
| 目标棋盘 | 4 列 × 3 行;x=0–3,y=0–2;共 12 个目标单元。 |
| A 与 B 构件 | 均为 2×2 的方形模块,覆盖四个单元格。 |
| C 与 D 轨道 | 均为 1×2 的多米诺骨牌状构件,可横向或纵向放置。 |
| 筹备选择 | 将可用模块放置在预览区域,并将其坐标或朝向锁定至行动蓝图中。 |
| 持久性 | 已锁定(固定)的放置位置或朝向在后续关卡(房间)中保持不变,直至最终棋盘。 |
| 放置有效性 | 每个被占据的单元格都必须位于目标区域内,且不得与其他已锁定或已放置的棋子重叠。 |
| 完成情况检查 | 在确认锁定前,先检查剩余棋子的可放置方案;若无法实现“精确覆盖”(即所有目标格恰好被填满),则拒绝该选择,并指出冲突所在。 |
| 最终设定状态 | A 位于 (0,0),B 位于 (2,0),C 为横向,D 为横向。 |
| 最终放置方案 | 将 C 放置在 (0,2),将 D 放置在 (2,2);这两个方块填满了第 0 至 1 行。 |
| 获胜 | 使用全部四个棋子,精确覆盖目标区域内的所有 12 个单元格(每个单元格仅被覆盖一次)。 |
| 重置 | “重置关卡进度”将清除所有已保存的锁定状态,并返回至第一个准备关卡(房间)。 |
| 界面 | 显示占用区域(足迹)、原点、朝向、锁定状态、剩余单元格以及完成情况检查结果。 |
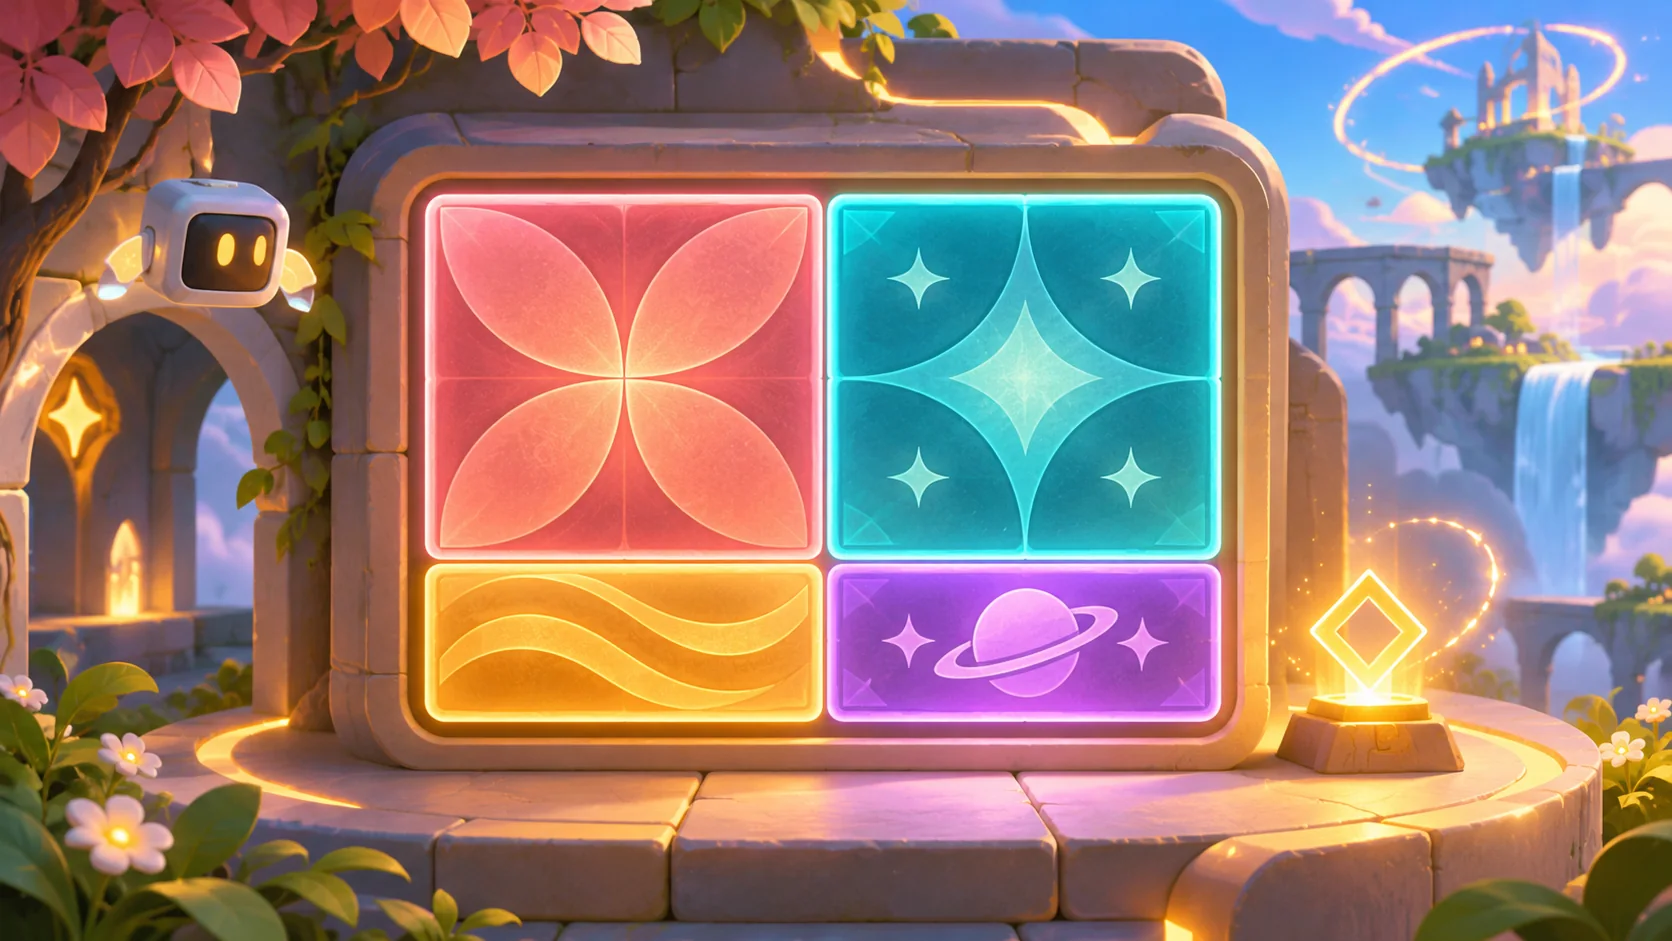
定义模块、锁定机制及“完美契合”规则
从一个空的 4×3 目标区域开始。在“准备关卡 1”中,将方块 A 锁定在原点 (0,0);它覆盖了 (0,0)、(1,0)、(0,1) 和 (1,1)。在“关卡 2”中,将方块 B 锁定在 (2,0);它覆盖了 (2,0)、(3,0)、(2,1) 和 (3,1),此时最下方一行仍为空。在“关卡 3”中,将长条形棋子 C 和 D 设置为横向。进入最后一个房间时,系统会导入方块的放置位置及轨道朝向。将 C 放置在 (0,2) 处(覆盖 (0,2) 和 (1,2)),再将 D 放置在 (2,2) 处(覆盖 (2,2) 和 (3,2))。方块共覆盖 8 个单元格,轨道覆盖 4 个单元格;全部 12 个单元格均被填满,谜题即告解开。此内容为预设的状态演变过程,并非可游玩的关卡或用户测试环节。
| 房间与操作 | 预期状态 |
|---|---|
| 开始 | 4×3 棋盘为空;整个战役过程中共有四种模块布局可用。 |
| 房间 1 · 锁定 A | A 固定在 (0,0) 位置;占用 4 个单元格。 |
| 房间 2 · 锁定 B | B 固定在 (2,0) 位置;上方两行已被覆盖。 |
| 房间 3 · 设置轨道 | C 和 D 被锁定为水平方向;最底下一行保持开放。 |
| 进入最终房间。 | 从“战役状态”(campaign state)中导入 A、B 以及两条轨道(C 和 D)的方向设置。 |
| 放置 C。 | 位于 (0,2) 的 C 占据了 (0,2) 和 (1,2) 的位置。 |
| 放置 D。 | 位于 (2,2) 的 D 占据了 (2,2) 和 (3,2) 的位置。 |
| 通关。 | 12 个目标格子均被恰好覆盖一次;无重叠,也无空隙。 |
追踪并传递填充解法
设置生成器,将玩家锁定的每个模块选择保存为“战役状态”,而非根据默认设置重新构建最终房间。在玩家确认锁定选择前,保持预览面板和完成度检查处于可见状态。添加事件日志,显示每个已固定的组件源自之前的哪个房间。
设计一款名为“Carryspace”的网格空间填充谜题,包含三个准备房间和一个最终房间。最终目标区域为 4 列 3 行(x=0–3,y=0–2)。组件 A 和 B 为 2×2 的正方形;轨道 C 和 D 为 1×2 的多米诺骨牌(长条形)。在每个准备房间中,允许玩家将模块放置在预览面板上,并将其坐标或方向锁定到“战役状态”中。所有已锁定的选择在后续房间中保持固定,并导入至最终房间。预设解法为:将 A 锁定在 (0,0),将 B 锁定在 (2,0),并将两条轨道均设为水平方向。在最终房间中,将 C 放置在 (0,2),将 D 放置在 (2,2)。需验证每个被占用的格子是否在棋盘边界内,并检查是否存在重叠。在确认锁定选择前,系统应搜索剩余组件的所有合法放置方案;若某项选择无法实现完全填充(即无法完美覆盖所有目标格子),则拒绝该选择,并列出导致冲突的格子。当且仅当所有 12 个目标单元格均被恰好覆盖一次时,即告获胜。“重置关卡进度”功能将清除所有已保存的选择。系统会显示每个组件的占用区域、原点、旋转角度、来源房间、锁定状态、剩余单元格数量以及完成情况的校验结果。此外,还包含针对所设房间序列的回放记录。引导AI构建填充谜题
最初的规范草案通过默认组件来重建最终关卡,但这会抹除玩家之前的放置操作,导致玩家在关卡流程中所做的选择仅具装饰意义。修订后的状态规则将玩家确认的每个组件的坐标和朝向存储在“关卡蓝图”中,随后将该蓝图导入最终关卡。系统现已加入“完成度检查”功能:若某次放置操作会导致后续无法完成拼图(即无法填满所有目标区域),系统会提前发出警告。这是对既定规范的设计修正,而非基于游戏测试得出的结果。
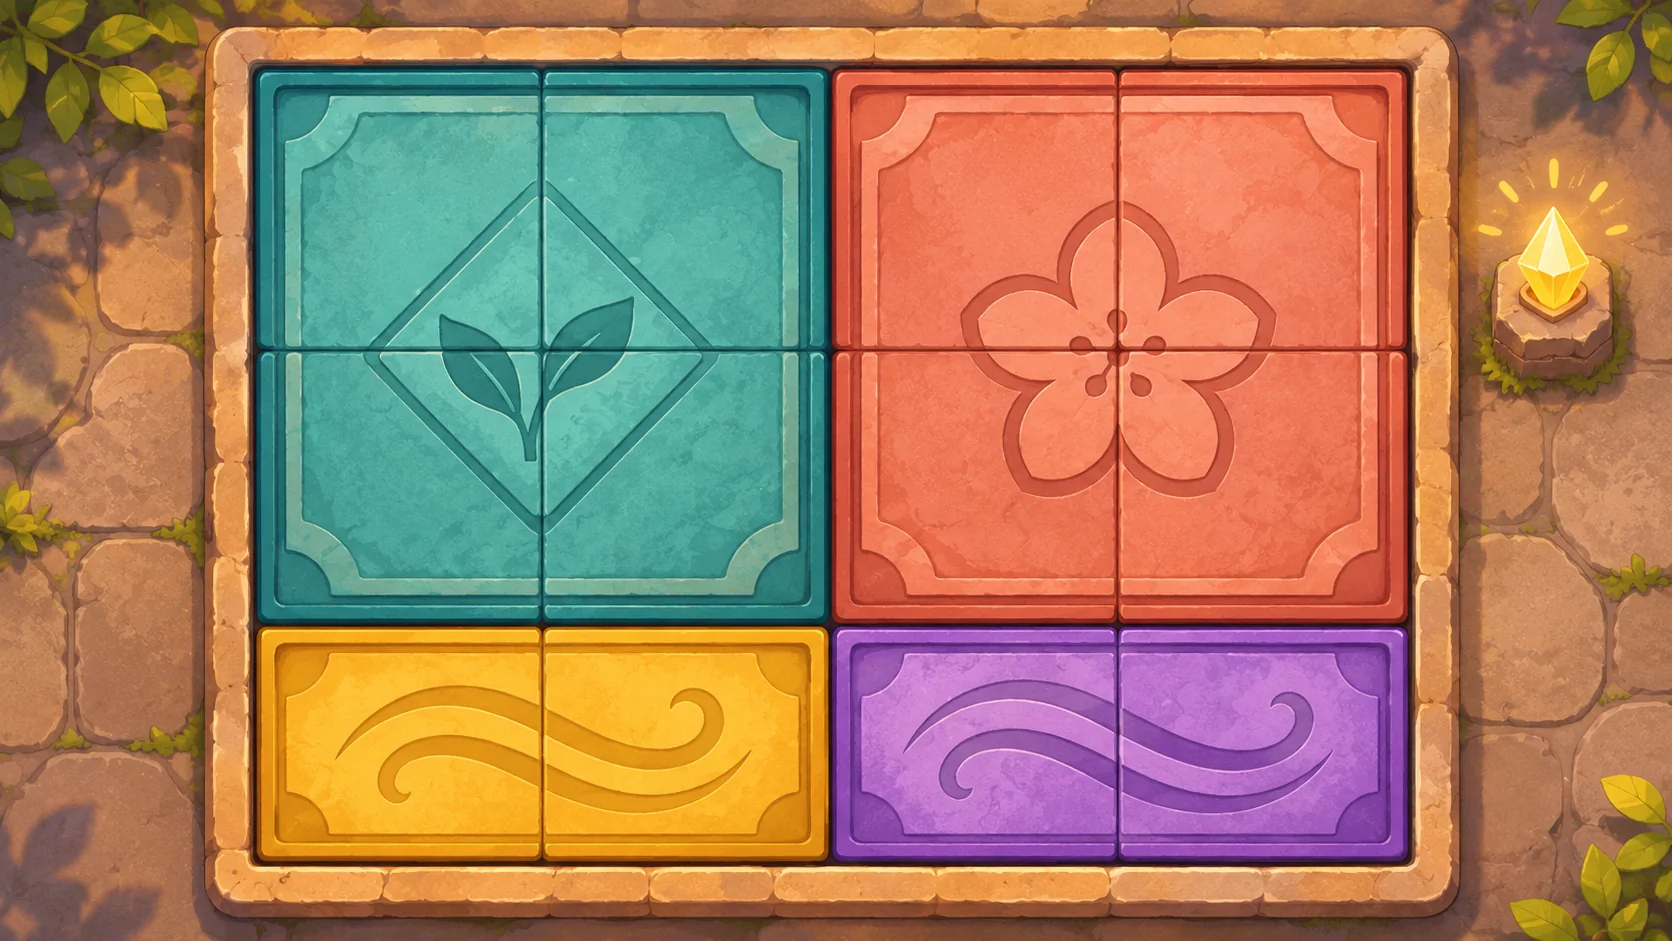
在增加更多房间前,优化状态保存机制
首先构建 4×3 的目标区域及棋子占用空间(footprints),随后在各房间之间建立状态持久化机制。回放坐标轨迹,并在每次“锁定”(lock)操作后比对被占用的网格单元。在扩展关卡流程之前,先利用预设状态测试边界条件、重叠情况以及“未完成”状态下的拒绝逻辑。关于网格参考,请参阅相关的推箱子(Sokoban)规则指南及 Godot 引擎的 TileMapLayer 文档;同时,可使用 SEELE 的“AI 益智游戏制作工具”(AI Puzzle Game Maker)来构建明确的规则原型并设计反馈机制。
查阅相关的 SEELE 推箱子(Sokoban)规则指南。.
阅读 Godot 官方的 `TileMapLayer` 参考文档。.
常见问题解答
为什么之前关卡中的放置操作会被锁定(保留)?
这种持久化放置机制使得玩家在关卡流程中的选择,成为了最终谜题的一部分。如果最终关卡仅根据默认设置重建所有模块,那么玩家之前的选择就毫无实际意义了。系统会保存组件的坐标和朝向,因此玩家在确认放置前,必须预先规划好剩余的空白区域。
“完成度检查”如何防止最终局面变得无法解开?
在玩家确认放置操作前,系统会尝试在目标边界内为剩余组件寻找合法的放置方案。如果不存在一种排列方式能恰好填满所有剩余的网格单元,系统便会拒绝该操作,并高亮显示冲突区域或未被覆盖的单元。此检查机制可防止玩家在关卡流程中意外陷入死局。
两个组件可以覆盖同一个目标网格单元吗?
不会。系统会对每一个被占用的单元格进行校验,确保其未超出棋盘边界,且不与已放置或当前正在放置的组件发生冲突。若出现重叠,系统会在放置操作生效前将其拒绝,并通过界面指出冲突的坐标,以便玩家选择其他起始位置或朝向。
《Carryspace》是否经过测试,确认其作为一款益智游戏是可行的?
并未经过测试。棋盘、组件形状、放置步骤以及最终布局,均属于原型设计方案。本资料包并不代表该游戏已完成开发,也未包含浏览器测试、用户测试或难度评估。文中所述的推演过程仅展示了理论上的“精确覆盖”(exact cover)方案,而非基于玩家实际操作的观察结果。