在“玻璃线”(Glassline)关卡中,抵达屋顶的信标会改变跑者身后区域的地形。一个维护开关会收起“漂移”(Drift)与“通风口”(Vent)之间的攀爬墙,开启一条从“通风口”通往“锚点”(Anchor)的单向回程通道,并放下一架从“锚点”通往“码头”(Dock)的梯子。这意味着,最快的上行路线已不再是可行的回程路径。
该路线包含六个可抓取的岩点,并设有“抓握值”计量器。两次向上攀爬的“跑墙”动作各消耗一点抓握值;抵达终点锚点时可恢复一点。在信标处,会触发一个持续四个节拍的风暴计时器。原先的返程路线需要经过五个岩点,而调整后的返程路线只需三个岩点即可抵达码头。玩家必须在攀爬前预留一点抓握值用于返程,并选择在终点锚点处进行补给。
将返程设计为一道全新的路线谜题
《Glassline》是一款侧视视角的平台跳跃游戏,其核心机制基于“确定性”路径。游戏场景由六个平台(落脚点)构成:码头 (A)、标志 (B)、漂流点 (C)、锚点 (D)、通风口 (E) 和信标 (F)。每经过一段路径(连接两个平台的边)需消耗 1 个节拍。上行路径包括:A→B(跳跃)、B→C(壁跑,消耗 1 点抓力)、C→D(安全着陆,恢复 1 点抓力,上限为 3 点)、D→E(壁跑,消耗 1 点抓力)以及 E→F(跳跃)。初始抓力为 2 点。触碰信标 F 后,路线图会发生翻转,并触发一个为期 4 个节拍的“风暴”倒计时:关闭反向的 E→D 壁跑路径,开启一条仅限返回的 E→C 壁跑路径(消耗 1 点抓力),并部署一条无需消耗抓力的 C→A 梯子。F→E 路径保持开启。玩家必须在倒计时归零前抵达 A 点;若抓力不足 1 点,则无法开始壁跑。若角色坠落或倒计时结束,关卡及抓力值将重置。界面需显示当前所在平台、路线方向、抓力值、恢复状态、已变更的路径以及倒计时。通关条件是:完成一次在 D 点进行抓力恢复的上行过程,并通过 F→E→C→A 的路线返回。若尝试沿反向路径(F→E→D→C→B→A)返回,则需耗时 5 个节拍,无法满足 4 个节拍的时限要求。
| 系统 | 原型规则 |
|---|---|
| 平台边缘 | 停靠点 A、标记 B、漂移点 C、锚点 D、通风口 E、信标 F。 |
| 节拍 | 从一个平台边缘移动到另一个平台边缘,消耗 1 个节拍。 |
| 抓握力 | 初始值为 2,上限为 3;进行一次“墙面奔跑”消耗 1 点抓握力。 |
| 锚点 | 降落在 D 点可恢复 1 点抓握力,上限为 3。 |
| 上升路径 | A→B 跳跃;B→C 墙面奔跑;C→D 安全着陆;D→E 墙面奔跑;E→F 跳跃。 |
| 信标切换 | 在 F 点关闭 E→D 通路(反向),开启仅限返回的 E→C 墙面缝隙,并部署 C→A 梯子;同时启动 4 个节拍的计时器。 |
| 返回路径 | F→E 不消耗抓握力;E→C 消耗 1 点抓握力;C→A 梯子不消耗抓握力。 |
| 失败 | 若无抓取状态则无法进行墙面奔跑;坠落或倒计时归零将导致尝试重置。 |
| 清除 | 利用“锚点”充能抵达 F 点,随后在三个“回返节拍”内抵达 A 停靠点。 |
| 界面 | 显示壁沿、有效边缘、边缘消耗、抓取状态、切换状态以及剩余的风暴节拍数。 |
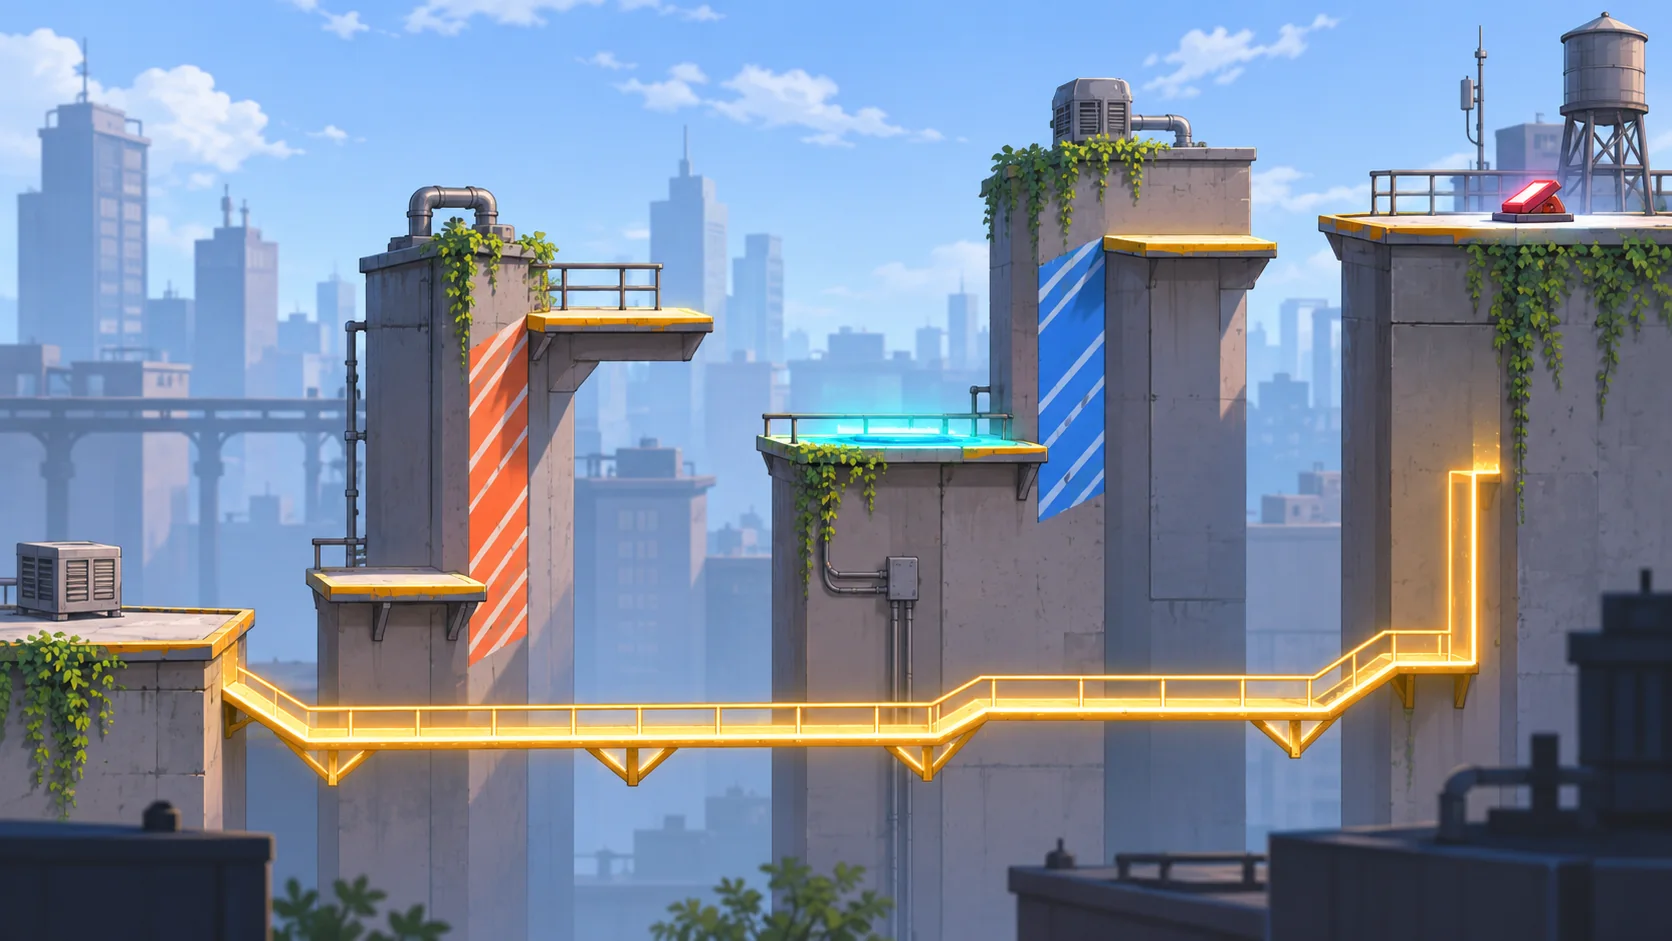
定义岩点、墙面以及信标开关
从停靠点 A 出发,初始抓握值为 2。第 1 拍跳跃至 B 点;抓握值保持为 2。第 2 拍沿墙奔跑从 B 点至 C 点,消耗 1 点抓握值,剩余 1 点。第 3 拍抵达安全锚点 D,抓握值恢复至 2。第 4 拍沿墙奔跑从 D 点至 E 点,消耗 1 点抓握值,剩余 1 点。第 5 拍跳跃至 F 点。触发信标开关后,E→D 方向的墙面关闭,E→C 的返回通道开启,C→A 梯子放下,同时风暴倒计时设定为 4 拍。返回阶段第 1 拍从 F 点移动至 E 点,抓握值为 1。返回阶段第 2 拍沿墙奔跑从 E 点至 C 点,消耗掉剩余的抓握值,降至 0。返回阶段第 3 拍通过梯子从 C 点回到 A 点。跑者在剩余 1 拍时成功逃脱。若无锚点处的抓握值恢复,第二次沿墙奔跑后将无法支撑后续返回通道所需的抓握值;若未触发路线开关,则反向攀爬需耗时 5 拍,将无法在 4 拍的时限内完成。此为预设的状态路径演示,并非可游玩的关卡或用户测试内容。
| 节拍 | 预期状态 |
|---|---|
| 起点 | 停靠点 A;抓取值 2;上升路径已激活。 |
| 1 · A→B | 跳跃;抓取值 2。 |
| 2 · B→C | 墙面奔跑;抓取值 1。 |
| 3 · C→D | 锚点着陆,抓取值从 1 恢复至 2。 |
| 4 · D→E | 墙面奔跑;抓取值 1。 |
| 5 · E→F | 跳向信标;翻转路径图;风暴倒计时 4。 |
| 返程 1 · F→E | 抓取值 1;剩余 3 个节拍。 |
| 返程 2 · E→C | 仅限返程的墙缝;抓取值 0;剩余 2 个节拍。 |
| 返程 3 · C→A | 梯子抵达停靠点;逃脱成功,剩余 1 个节拍。 |
规划攀爬与逃脱过程中的抓握值消耗路径
要求生成器将“上升”路径边与“返回”路径边分开存储。触碰信标(Beacon)时,应触发一次图结构切换,显示哪些墙体已关闭、哪些返回路径已开启;计时器应在状态切换完成后才开始计时。将“抓取代价”(grip costs)关联至路径边,而非动画帧。
设计一款名为“Glassline”的确定性侧视平台跳跃游戏,包含六个平台:Dock A、Sign B、Drift C、Anchor D、Vent E 和 Beacon F。在平台间移动每一步需消耗 1 个“节拍”(beat)。初始“抓握值”(grip)为 2,上限为 3;沿墙奔跑(wall-run)消耗 1 点抓握值,降落在 D 平台可恢复 1 点。上升路线为:A→B(跳跃)、B→C(沿墙奔跑)、C→D(安全着陆)、D→E(沿墙奔跑)、E→F(跳跃)。到达 F 平台时,触发一次路线图翻转:关闭反向路径 E→D,开启单向返回路径 E→C(消耗 1 点抓握值),部署 C→A 梯子(免费),并启动一个持续 4 个节拍的“风暴计时器”。F→E 路径保持开启。只有在计时器归零前到达 A 平台才算通关。利用 Anchor 平台的充能效果,按 F→E→C→A 的路径返回。界面需显示当前所在平台、抓握值、移动消耗、路线开关状态及计时器。同时展示若沿反向路径上升,则需 5 个节拍,且无法成功通关。重置游戏将恢复初始路线图及抓握值。引导 AI 构建路线切换点
最初的逃生方案只是将上升路线原路返回,但该路线在信标之后需要经过五个边缘,而风暴期间仅允许进行四次动作。此外,该方案还将原本封闭的“通风口墙壁”视为可反向利用的路径。经过修订后的方案改变了顶部的图结构:它移除了那面墙壁,开启了一个仅供返回使用的缝隙,并在补给平台处部署了一架梯子。玩家必须预留足够的抓握能力来应对该缝隙。这是设计规范中的修订,而非基于实际游戏测试得出的结果。
在风暴计时器启动前修改路线
将路线实现为包含“抓握代价”(grip cost)和“可用性标记”(availability flags)的显式有向边。在“信标”(Beacon)处触发一次路线切换,随后启动计时器。重现五个上升阶段和三个返回阶段;确保“锚点”(Anchor)是唯一的补给点,在“接缝”(seam)处消耗掉最后一次抓握机会,并保证“梯子”(ladder)处于空闲状态。Godot 引擎的 `CharacterBody3D` 提供了用于实时控制器的碰撞检测及墙体状态辅助功能,但预先设计的路线轨迹并非引擎自带的测试用例。参考 SEELE 的“精准平台游戏”(precision-platformer)指南来构建重试循环,并利用“AI 游戏制作工具”(AI Game Maker)来草拟初始关卡。
查阅 Godot 官方关于 CharacterBody3D 的参考文档.
常见问题解答
为什么在信标处,返回路线会发生变化?
信标会触发一个维护开关。它会关闭反向通风管道(Vent)的墙壁,开启一条仅供返回的通道缝隙,并从锚点(Anchor)处放下一架梯子。这种图结构的变化,使得返回过程变成了一个独特的路线解谜环节,而非原路攀爬的简单重复。 路线界面会显示切换前后的有效连接,方便玩家进行比较。
跑者应该预留多少抓握值(Grip)?
在攀升过程中,“锚点”(Anchor)充能可恢复一点抓握值。跑者抵达“信标”(Beacon)时拥有一个抓握点,将其消耗在“回程缝隙”(return seam)上,随后使用一个免费梯子。若将抓握点消耗在可选的“墙面奔跑”(wall-run)上,则会导致没有可用的逃生边缘。 界面应提示玩家保留最后一点,直到开始返程逃脱。
为什么反向攀升会失败?
原有的回程路线从“信标”到“停靠点”(Dock)需经过五个边缘,但风暴倒计时仅允许四个节拍。此外,该路线还试图在“通风口”(Vent)墙面上的开关关闭其反向通路后,继续使用该墙面。原型演示应能体现出缺失的边缘以及多出的节拍。
“Glassline”是否经过测试,确认其作为一个可游玩关卡是否合格?
没有。其中的壁架、抓握消耗、路线切换、四拍计时器以及“攀爬-返回”序列,均属于预先设定的原型规范。本方案并不代表一个已完整实现的关卡,也未经过浏览器测试、用户测试或难度评估。其本地预览形式为静态 HTML,呈现的结果仅为预设的状态轨迹记录。