大型展示缸既能让游客大饱眼福,也会增加水族馆的维护难度。在《Blue Current》中,地面网格决定了饲养员的行走路径;因此,移动一个展区,就会改变前往投喂点或过滤装置的路线。玩家在经营水族馆的同时,也需要规划员工的行动网络。
在这个虚拟水族馆中,场地采用5x3的小型网格,配备一名饲养员、一个珊瑚缸,以及一个会阻挡路径的展示缸。每个班次包含10个“工作点数”:每经过一个网格消耗1点,执行一项护理任务消耗2点。如果将展示缸放在中央服务通道上,往返珊瑚缸就需要消耗12个移动点数;若将其移至北侧展廊,则只需8个点数。这种基于工作指令的计算方式,让玩家在水族馆规模尚小时,就能直观地看到布局对运营的影响。
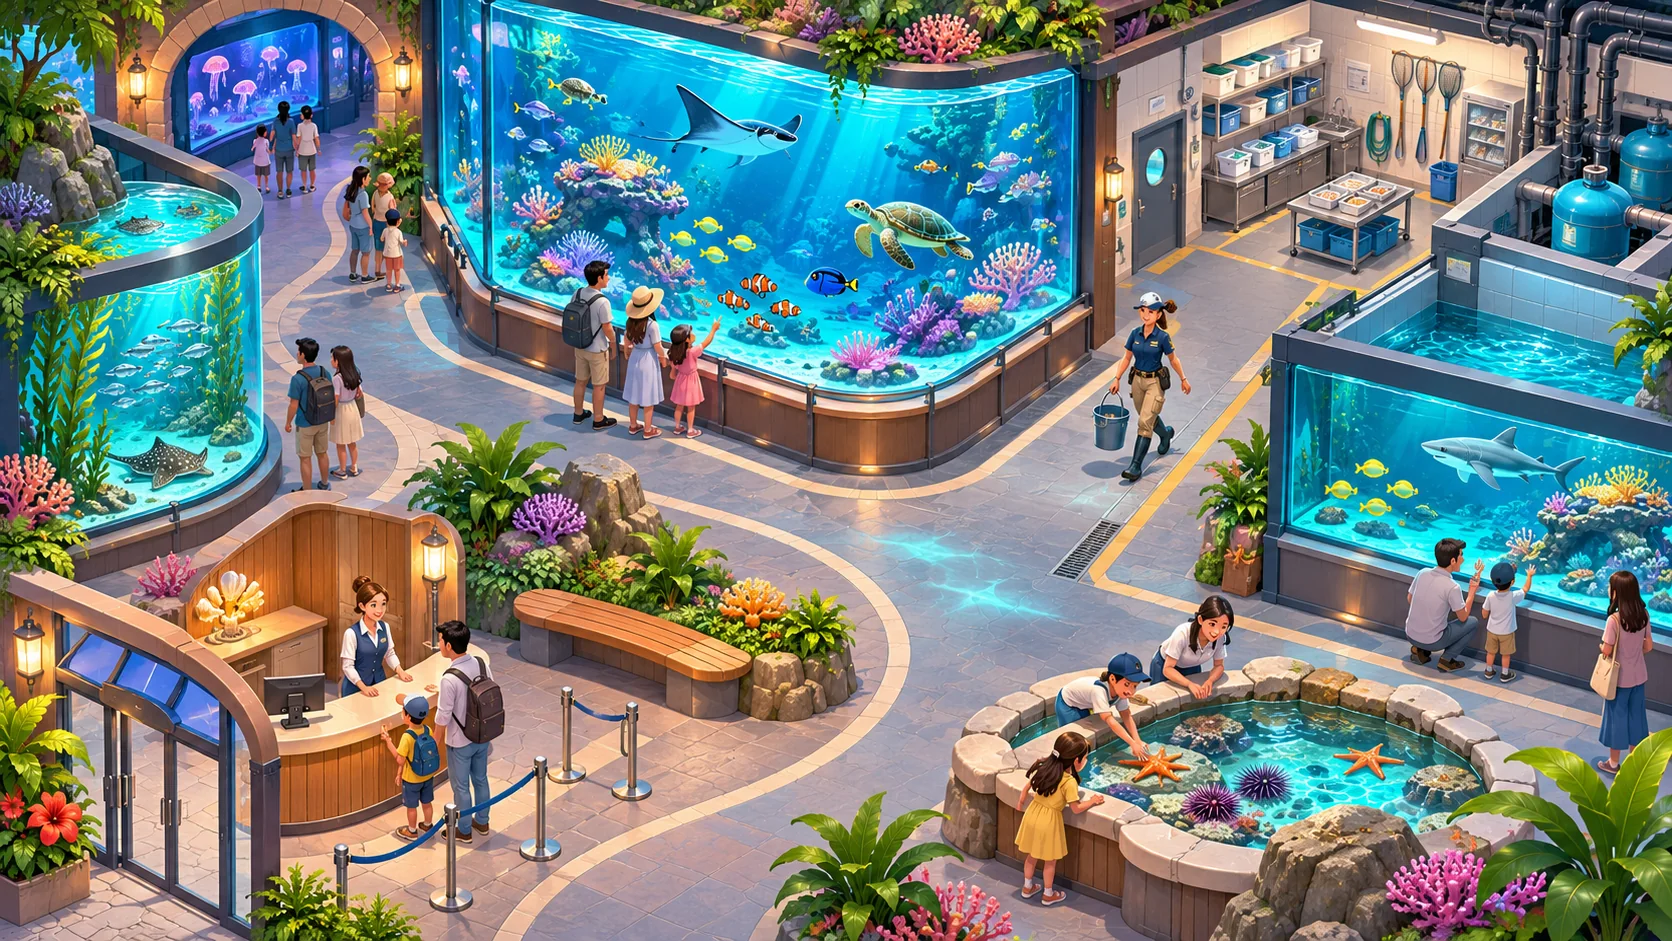
将展缸摆放视为员工排班规划的一部分
假设采用一个 5 列乘 3 行的地面网格布局。服务门位于 (0,1),珊瑚缸位于 (4,1),过滤室则紧邻珊瑚缸。饲养员仅能在空置的服务地块上行走;展缸和墙壁会阻碍通行。每向相邻地块移动一步,消耗 1 个工作点数;抵达目标后执行护理工作,消耗 2 个工作点数。每个工作班次的总预算为 10 个工作点数。只有当饲养员能够从服务门出发,抵达目标位置,完成护理工作,并返回服务门,且总消耗在预算范围内时,该项工作才算完成。展示缸本身也是一种实体障碍物。若将其置于 (2,1),直通通道便会被阻断。此时,最短可用路径需经由第 0 行或第 2 行,单程需走 6 步——即 12 个移动点数,加上 2 个护理点数,总计已超出班次预算。若将该展示缸移至 (2,0),既保留了展示功能,又打通了中间通道。此时,单程路径缩短为 4 步;8 个移动点数加上 2 个护理点数,正好符合 10 个工作点数的预算。这个刻意简化的模型旨在聚焦一个核心业务问题:展缸位置即便在视觉上极具吸引力,也可能占用饲养员宝贵的工作能力。该模型并未模拟真实的动物护理标准、水质化学指标、游客拥挤状况或完整的水族馆环境;若要引入这些要素,应将其作为独立的系统进行设计,并设定各自的约束条件。
| 元素 | 规则与结果 |
|---|---|
| 地面网格 | 五列三行;员工在每个工作点可沿正交方向移动一格。 |
| 阻挡物 | 水箱或墙壁会阻挡员工的寻路路径;无法穿过。 |
| 珊瑚护理任务 | 前往目标位置,消耗 2 个工作点,随后返回服务门。 |
| 班次预算 | 一个班次包含 10 个工作点;只有当移动和护理操作均完成后,任务才算完成。 |
| 位于 (2,1) 处的中央展示区 | 阻挡了直通通道;最短往返路径需 12 个移动点,外加 2 个护理点。 |
| 将展示缸移至 (2,0) | 打通了中间通道;往返路径需 8 个移动点,外加 2 个护理点,总计 10 个工作点。 |
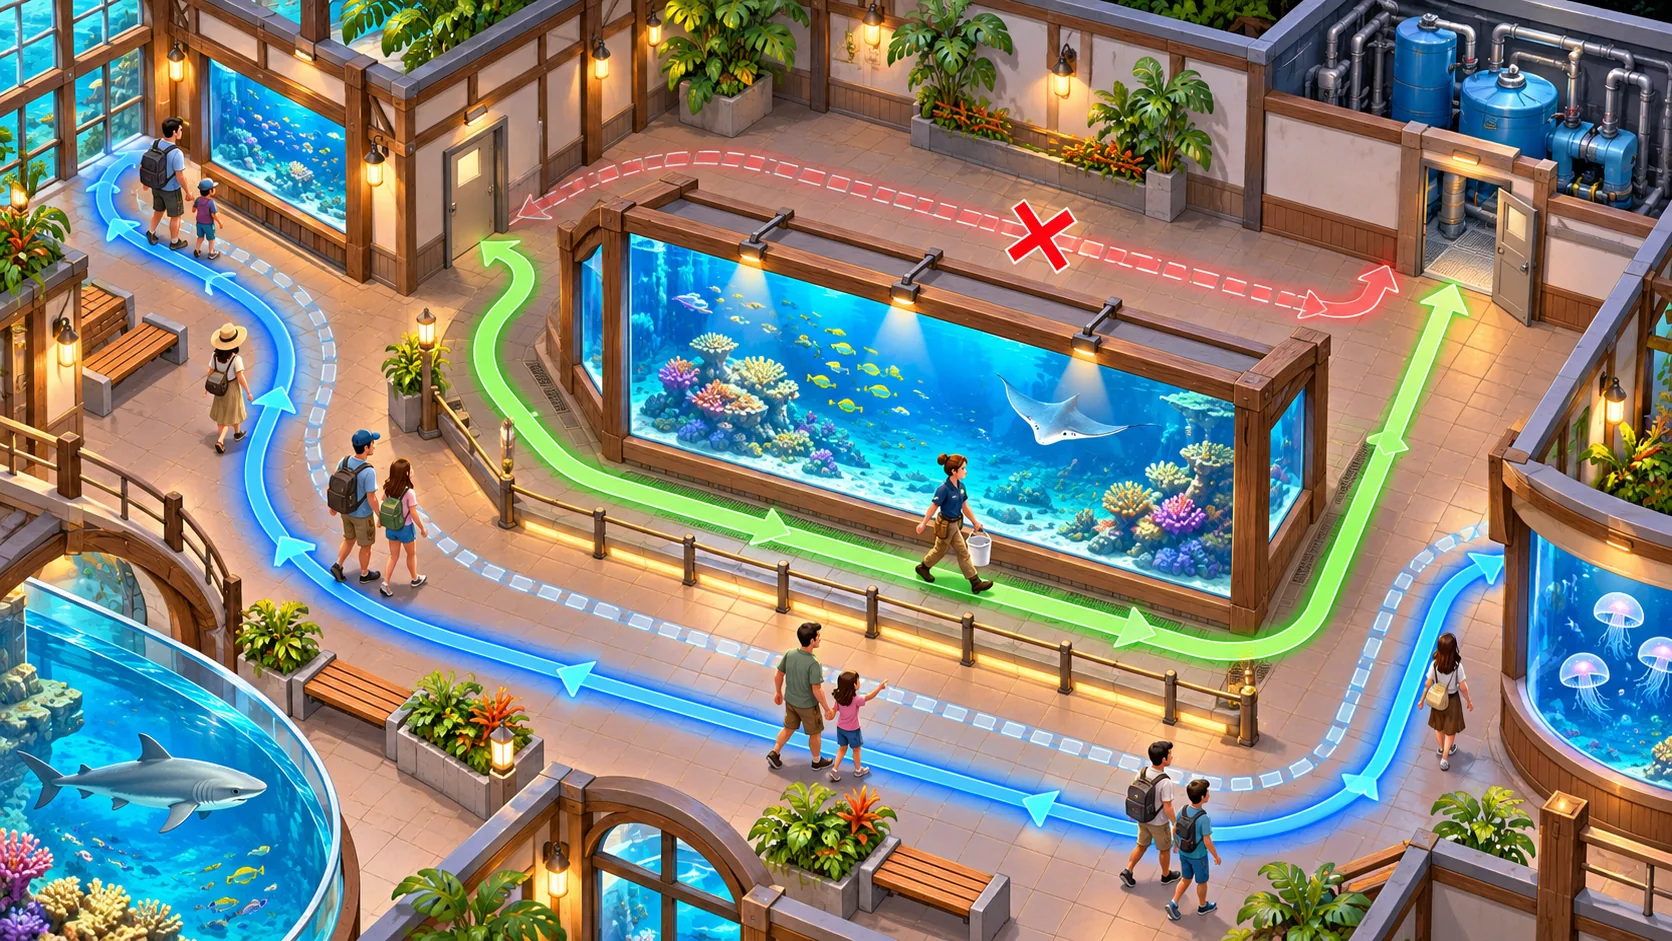
追踪一条被阻挡的路线和一条畅通的通道
在 5x3 的网格中,从服务门 (0,1) 出发;珊瑚缸位于 (4,1),旁边是过滤室;工作班次时长为 10 个工作点。首先,将实体展示缸放置在 (2,1) 处。饲养员无法穿过它,因此最短路径为:向上走 1 格,横向走 4 格,再向下走 1 格——到达珊瑚缸需 6 步,返回也需 6 步。加上 2 个护理点,总计需 14 个工作点;班次结束时,护理任务尚未完成。反例布局:将展示缸移至 (2,0)。此时中间通道畅通,饲养员只需走 4 步即可到达珊瑚缸,返回亦需 4 步。同样的 2 个护理点任务,总计需 10 个工作点,恰好在班次结束时完成。在此类设有障碍物的网格中,这两种路径都是确定性的;差异源于展示缸的摆放位置,而非员工移动速度或随机事件。
| 检查 | 预期结果 |
|---|---|
| 将展示缸放置在 (2,1) | 第 1 行的直通路径被阻挡;最短往返路径单程需 6 步。 |
| 增加 1 项护理任务 | 12 个移动点 + 2 个护理点 = 14 个工作点;在 10 个工作点的班次时长内无法完成。 |
| 将展示缸移至 (2,0) | 中间通道畅通;最短往返路径单程需 4 步。 |
| 重复护理任务 | 8步移动 + 2点护理 = 10点;任务在班次结束时完成。 |
| 完全阻断路径 | 将任务标记为“无法到达”,且不消耗护理点数。 |
| 重置班次 | 恢复已保存的水族箱布局、饲养员初始位置及10点工作预算。 |
利用AI生成小型水族馆的运营循环
在添加游客、调整水质或增加多名员工之前,先向SEELE(系统)请求一个基于网格的水族馆平面布局。需明确:哪些水族箱占用了网格单元,饲养员从何处出发,每走一步消耗多少工作点数,以及移动、护理和返回的顺序。在确认班次前,将两种布局与手动规划的路径进行对比,并显示路径长度。
创建一个名为“蓝色水流”(Blue Current)的水族馆管理原型。绘制一个5列3行的网格平面图。服务门位于(0,1),珊瑚缸位于(4,1),过滤室紧邻珊瑚缸;配置一名饲养员和一个实体展示缸。水族箱和墙壁会阻挡移动。饲养员只能在空闲的服务区域内沿正交方向(上下左右)移动;每移动一格消耗1个工作点数。珊瑚喂食任务消耗2个工作点数,要求饲养员从服务门移动至珊瑚缸,完成护理,再返回原处。每个班次共有10个工作点数。若将展示缸置于(2,1),则直达路径被阻断,此时最短路径为单程6步(往返共12步),任务总计需14个工作点数,导致任务无法完成。若将展示缸移至(2,0),通道便畅通无阻;此时最短路径为单程4步,完成该任务恰好消耗10个工作点数,任务得以顺利完成。系统需展示网格布局、路径所经单元、路径长度、工作点数消耗、任务结果,并提供重置功能。本原型不声称具备真实的动物护理专业度,也不模拟未定义的复杂水质规则。水族箱放置、任务选择及班次确认等操作均应支持键盘控制,且不设限时输入要求。在班次开始前显示路线的“成本”(消耗点数)
在初稿中,饲养员可以穿过展示缸,且该路径仍被计为四步。在执行寻路算法前,应将已被占用的缸体网格单元标记为不可通行。需计算从服务入口出发的最短可达路径(包含往返行程),并累加护理任务所需的点数。若不存在可行路径,则保留该任务,并将其标记为“不可达”。
在同一网格上重现两个展示位置。验证当中央存在障碍物时,往返路径的开销会从 8 增加到 12;而将障碍物移至第 0 行后,通道即可恢复畅通。应将“员工移动”、“游客导航”及“水族馆水体模拟”逻辑相互独立,直至各自建立起完善的规则体系。Godot 引擎的 `AStarGrid2D` 和 `NavigationServer2D` 文档可为原型路径系统的构建提供参考,但此处不包含具体的引擎实现代码。
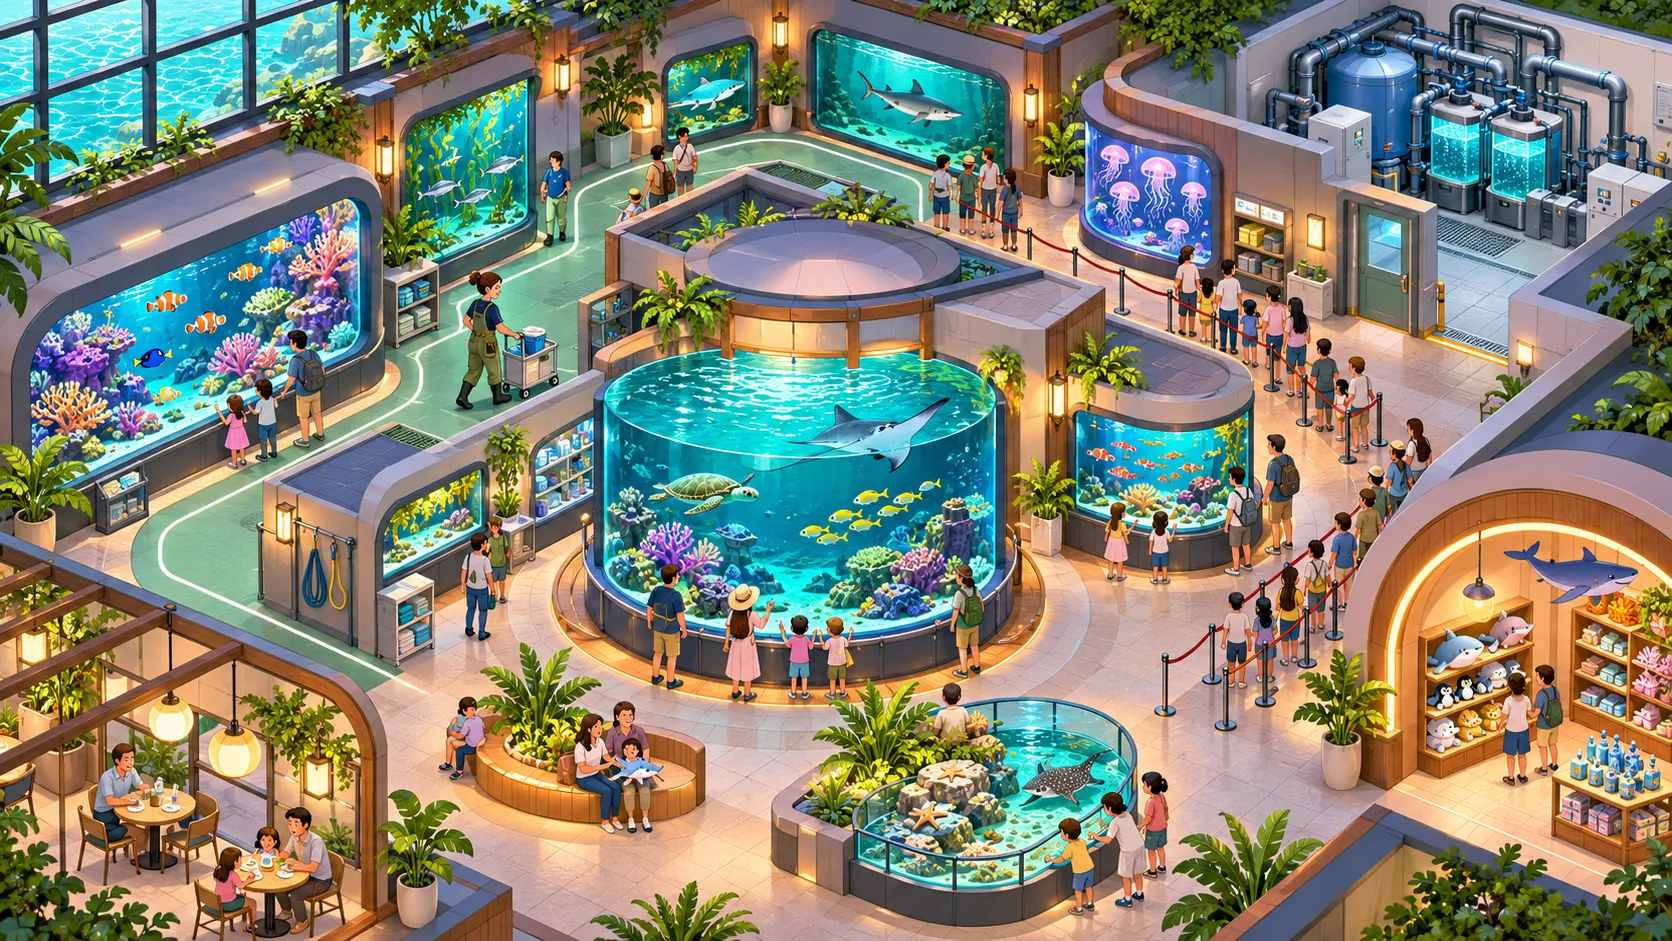
仅在饲养员能够完成护理任务的前提下,才允许增设展缸
在测试展品布局如何影响每日护理能力时,请保持地面布局和一名饲养员的配置不变。玩家应能看到被阻挡的网格单元,观察行进路线,并推断出为何某种布局无法在规定班次内完成任务,而另一种布局却可以。在完成上述路径追踪测试后,尝试增加第二个水槽或第二名饲养员,并对比不同工作指令下的执行情况。请勿将水质或游客满意度指标纳入此路径计算逻辑中。
阅读 Godot 引擎中 AStarGrid2D 的相关文档。.
阅读 Godot 引擎中 NavigationServer2D 的相关文档。.
常见问题解答
房间布局如何影响员工的工作效率?
水槽和墙壁会占据网格单元,从而阻挡饲养员的行进路线。移动展品可能会缩短或延长前往护理目标点的往返距离,进而改变在固定班次内所能完成的任务数量。请将“路径距离”与“任务成本”分开显示,以便明确问题根源。
为什么要计算返回路程?
如果饲养员必须返回服务门,那么往返两段路程都消耗了时间。若仅计算去程,会高估班次的工作能力,甚至可能让原本受阻的布局看起来比实际更高效。因此,必须将返回路程纳入工作指令的总耗时计算中。
如果没有任何路径能到达某个水槽,该怎么办?
将该任务标记为“无法到达”,不扣除护理点数,并高亮显示阻隔饲养员与目标点之间的网格单元。这样玩家便可在确认班次安排前修正布局。应避免让员工直接“瞬移”至目标处,或隔着墙壁完成护理工作。
该模型能否证明现实中的水族馆护理工作是安全的?
不能。该网格模型仅是一个虚构的工作流程原型,其中的移动耗时和任务成本均为设定值。它并未模拟水质化学指标、动物健康状况、物种特定需求、劳动法规或专业的饲养管理要求。在做出与现实世界相关的论断之前,应将这些视为各自独立且经过研究的系统。 这仅是一份设计草案。