프로그래밍 퍼즐 게임은 각 명령이 턴 순서에서 어디에 놓이는지 분명할수록 만들기 쉽습니다. 격자, 유닛의 명령 대기열, 행동 뒤 환경의 반응을 정의하세요. 다른 유닛이나 레벨을 추가하기 전에 짧은 경로를 추적합니다. 이 가이드는 5×4 격자에 로봇 하나, 소포 하나, 컨베이어 하나, 수령 지점 하나가 있는 허구의 Clockwork Courier를 다룹니다. 첫 경로에는 명령 다섯 개가 필요합니다. 뒤의 프롬프트는 고정된 행동 순서로 움직이는 자율 유닛 두 개로 확장합니다. 프롬프트는 실행되지 않은 초안이며 경로는 손으로 계산한 설계 예시입니다.
1. 레벨을 늘리기 전에 첫 퍼즐을 정의하세요
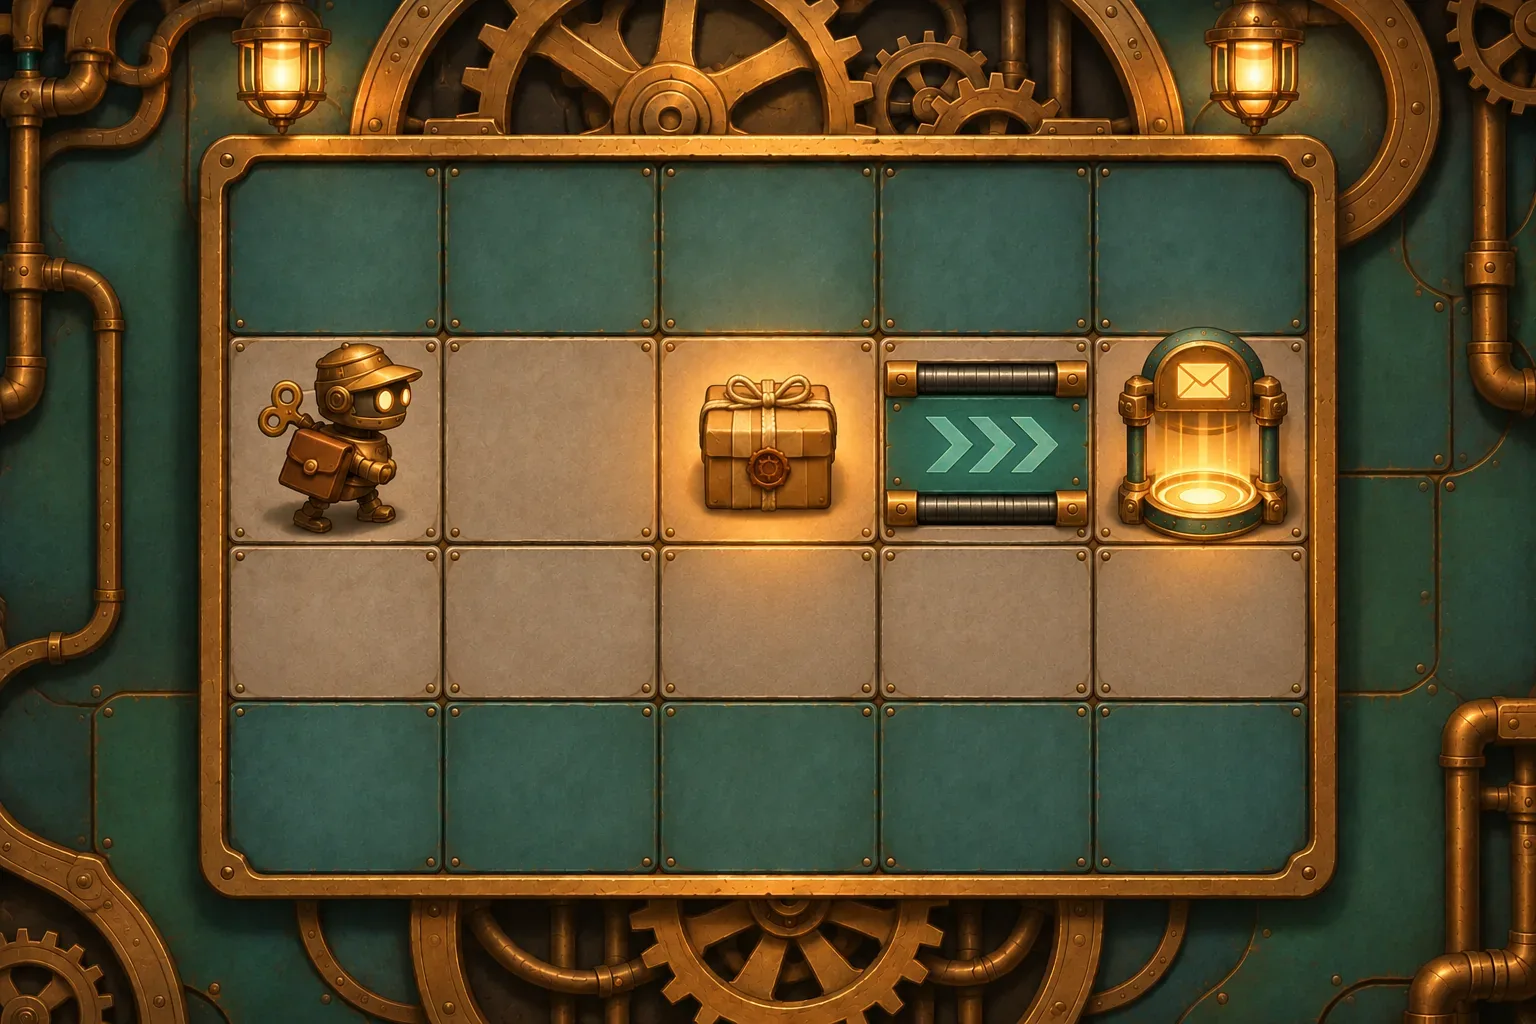
한눈에 경로를 읽을 수 있는 작은 보드부터 시작하세요. Clockwork Courier는 열 A–E와 행 1–4를 씁니다. 로봇은 동쪽을 향해 A2에서 시작합니다. 소포는 C2, 동쪽 방향 컨베이어는 D2, 수령 지점은 E2에 있습니다. 첫 레벨의 유일한 목표는 소포를 E2로 가져가 내려놓는 것입니다.
좌표를 쓰면 프롬프트를 검증하기 쉽습니다. “출구 근처에 소포를 둬라”는 여러 해석이 가능하지만 “소포 C2, 수령지 E2”는 추적할 상태를 제시합니다. 첫 경로를 비워 두면 프로그래밍 규칙과 경로 찾기의 복잡성도 분리할 수 있습니다. 행동 순서가 안정된 뒤 벽이나 우회로를 추가하세요.
프롬프트 1 — 보드와 승리 조건 정하기
5×4 격자에서 작고 탑다운 방식인 프로그래밍 퍼즐을 만드세요. 배달 로봇은 동쪽을 향해 A2에서 시작합니다. 소포는 C2, 수령지는 E2, D2에는 동쪽을 향한 컨베이어가 있습니다. 2행 경로는 비워 둡니다. 목표는 소포를 수령지로 배달하는 것입니다. 격자, 로봇 방향, 소포, 컨베이어 화살표, 수령지를 명확하게 표시하세요. 첫 레벨은 자율 로봇 하나와 소포 하나만 사용합니다. 상대, 경제 시스템, 문, 스위치, 위험 요소, 추가 레벨, 무작위 이동은 넣지 마세요.초기 상태를 명확히 하면 복잡성을 늘리기 전에 규칙을 확인할 수 있습니다. 첫 경로는 단순하게 두고 한 번에 한 가지 동작만 바꾸세요.
2. 명령 대기열과 턴 순서를 정의하세요
플레이어가 무엇을 프로그래밍하고 어떻게 실행하는지 정합니다. 첫 범위에서 로봇은 전진, 좌회전, 우회전, 줍기, 내려놓기의 다섯 명령 칸을 갖습니다. 매 턴 왼쪽에서 오른쪽으로 명령 하나만 처리합니다. 벽이나 점유된 칸으로 전진하면 실패하지만 명령 칸은 소모됩니다. 회전은 방향을 바꾸고, 줍기는 현재 칸의 소포를 들며, 내려놓기는 운반 중인 소포를 현재 칸에 둡니다.
명령과 그 뒤의 환경 반응은 분리하세요. 명령이 먼저 로봇의 즉시 상태를 바꾸고, 그 뒤 컨베이어가 다시 이동시킬 수 있습니다. 표는 각 갱신을 한 계층에 지정해 이후 프롬프트에서 한 규칙을 바꾸더라도 다른 규칙을 몰래 바꾸지 않도록 합니다.
| 계층 | 관리하는 상태 | 프롬프트에서 지정할 내용 |
|---|---|---|
| 명령 대기열 | 다음 행동과 남은 칸 | 실행할 명령과 실패 시 칸 소모 여부 |
| 로봇 행동 | 위치, 방향, 운반 중인 소포 | 이동, 회전, 줍기, 내려놓기, 막힌 칸 처리 |
| 환경 갱신 | 행동 후 컨베이어 이동 | 작동 시점, 방향, 점유 규칙, 이동 제한 |
| 목표 판정 | 배송 상태와 레벨 완료 | 레벨 종료 전에 E2에 소포를 내려놓는 조건 |
이렇게 나누면 퍼즐이 커져도 흐름이 이해됩니다. 명령 후 보드가 반응해도 플레이어는 “전진해서 D2로 갔고, 그다음 컨베이어가 E2로 옮겼다”고 설명할 수 있어야 합니다. 이동과 컨베이어, 배송을 숨은 동작 하나로 묶는 것보다 디버깅하기 쉽습니다.
프롬프트 2 — 명령과 처리 규칙 정하기
로봇에 다섯 칸의 명령 대기열을 주세요. 명령은 전진, 좌회전, 우회전, 줍기, 내려놓기입니다. 매 턴 왼쪽부터 명령 하나만 처리합니다. 전진은 바라보는 방향의 칸이 비어 있으면 한 칸 이동하고, 아니면 제자리에 머물며 명령을 소모합니다. 회전은 방향을 90도 바꿉니다. 이미 소포를 들고 있지 않을 때 줍기는 현재 칸의 소포를 듭니다. 내려놓기는 든 소포를 현재 칸에 둡니다. 한 턴에 로봇 명령 여러 개를 실행하지 마세요.환경 규칙에도 작동 시점과 충돌 처리가 필요합니다. 명령 전에 컨베이어가 작동하면 D2로 전진한 뒤 다음 턴에야 이동할 수 있습니다. 컨베이어가 이어지면 한 명령으로 여러 칸을 갈 수도 있습니다. 애니메이션으로 추측하게 하지 말고 순서를 명시하세요.
3. 컨베이어 갱신을 결정적으로 만드세요
“컨베이어가 로봇을 옮긴다”에는 작동 조건과 충돌 규칙이 필요합니다. 이 예시에서는 명령 처리 후 로봇이 D2에 서 있으면 컨베이어가 작동해 동쪽으로 한 칸 옮기려 합니다. 소포를 들고 있으면 함께 이동합니다. E2가 막혔거나 격자 밖이면 로봇과 소포 모두 제자리에 남습니다. 수령 칸에는 들어갈 수 있습니다. 배송은 플레이어가 E2에 소포를 내려놓았을 때만 성립합니다.
자동 지형이 있는 레벨에서는 순서가 중요합니다. 목적 칸이 막혔을 때와 컨베이어 연쇄 여부도 정의하세요. 다음 프롬프트가 경계를 지정합니다.
프롬프트 3 — 환경 단계 명시하기
로봇 명령을 처리한 뒤 로봇이 서 있는 칸을 확인하세요. 컨베이어 칸이면 목적지가 비어 있을 때 화살표 방향으로 한 칸 옮기세요. 운반 중인 소포도 로봇과 함께 이동합니다. 목적지가 막혔거나 격자 밖이면 로봇과 소포 모두 움직이지 않지만 명령 칸은 이미 소모됩니다. 로봇이 줍지 않은 바닥의 소포는 움직이지 마세요. 수령 칸에는 들어갈 수 있습니다. 컨베이어 갱신 후와 내려놓기 명령 후 배송을 확인하고, E2에 소포를 놓은 경우에만 배송을 완료하세요. 컨베이어는 플레이어의 두 번째 명령이 아니라 로봇의 대기열 명령 후 실행되는 환경 갱신입니다.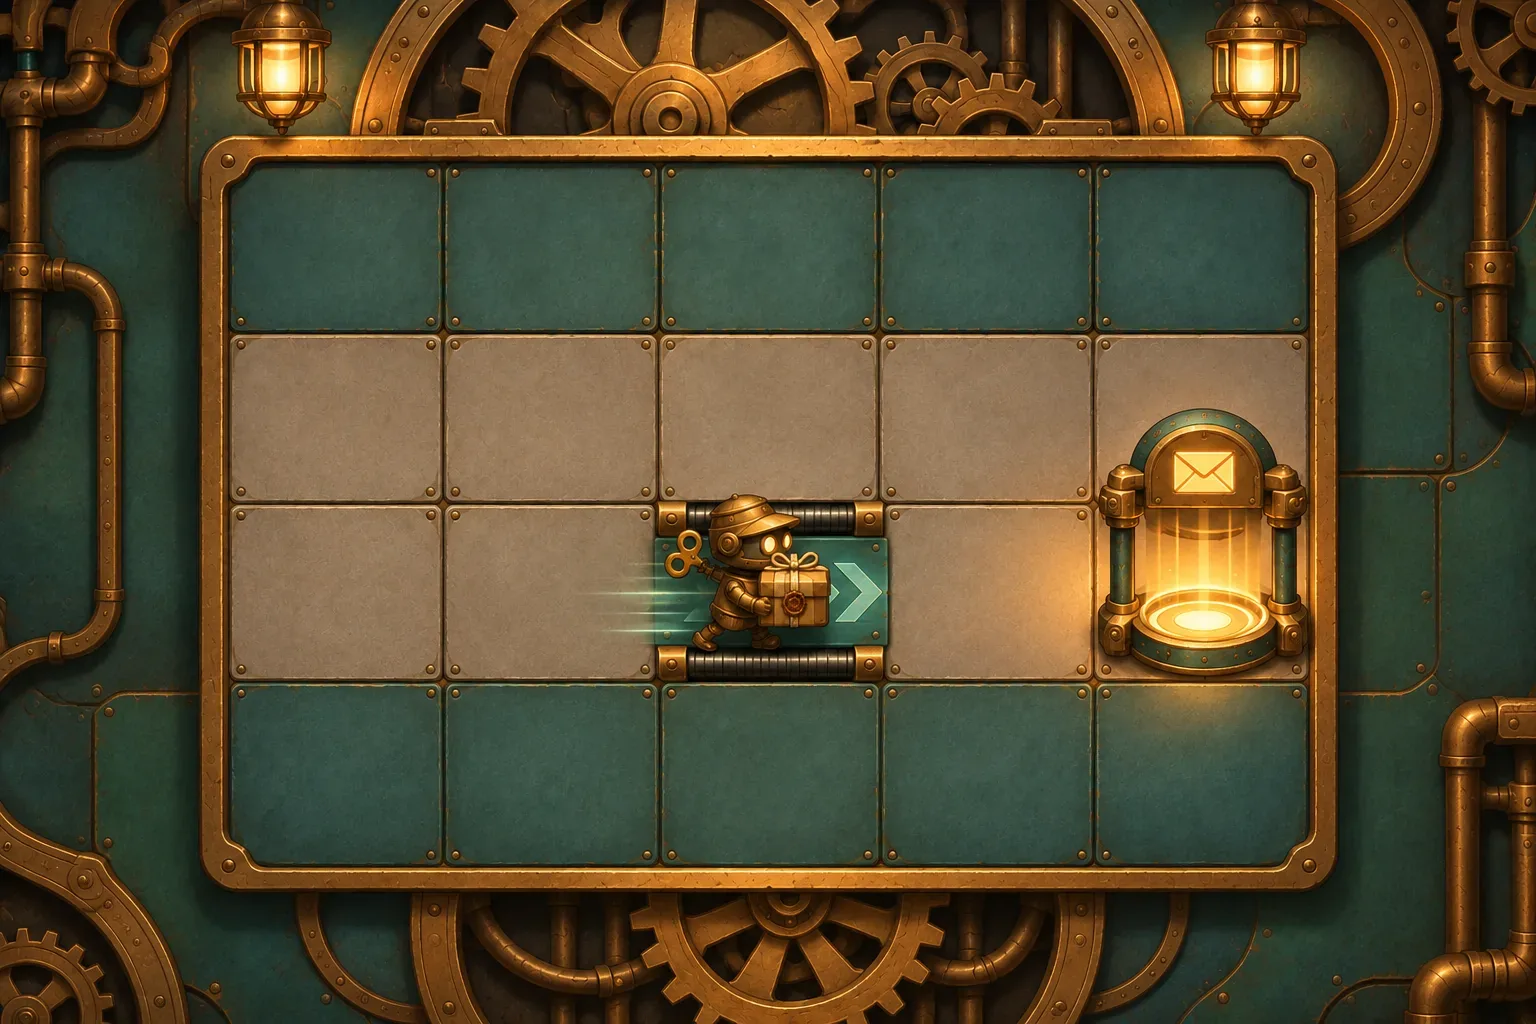
4. 배송 전체 과정을 추적하세요
다른 보드를 추가하기 전에 가장 간단한 성공 경로의 상태 변화를 모두 기록하세요. 이는 규칙끼리 맞는지 확인하는 설계 점검이지 게임을 만들거나 테스트했다는 증거가 아닙니다. 순서는 전진, 전진, 줍기, 전진, 내려놓기입니다. 로봇은 동쪽을 바라보며 A2에서 시작하고, 소포는 C2, 컨베이어는 D2, 수령지는 E2입니다.
| 턴 | 명령 | 행동 후 로봇 | 환경과 결과 |
|---|---|---|---|
| 1 | 전진 | B2, 동쪽 방향 | 컨베이어 없음, 소포는 C2 |
| 2 | 전진 | C2, 동쪽 방향 | 컨베이어 없음, 소포 위에 도착 |
| 3 | 줍기 | C2, 동쪽 방향 | 로봇이 소포를 듦 |
| 4 | 전진 | D2, 이어서 E2 | 컨베이어가 로봇과 소포를 동쪽으로 이동 |
| 5 | 내려놓기 | E2, 동쪽 방향 | 소포가 수령지에 도착하고 레벨 승리 |
계산은 단순하지만 흔한 설계 모호성을 잡아냅니다. 로봇이 E2에 도착한다고 배송되는 것은 아닙니다. 플레이어는 다섯 번째 명령을 내려놓기에 써야 합니다. 그러려면 대기열 칸이 충분하고 네 번째 명령 뒤 컨베이어가 갱신되어야 합니다.
프롬프트 4 — 상태 추적 요청하기
다음 대기열을 추적하세요: 전진, 전진, 줍기, 전진, 내려놓기. 시작은 동쪽 방향 A2, 소포 C2, D2의 동쪽 방향 컨베이어, 수령지 E2입니다. 각 턴의 번호와 명령, 로봇 위치와 방향, 소포 위치 또는 운반 상태, 컨베이어 갱신, 승리 조건을 표시하세요. 예상 흐름은 B2, C2, 소포 줍기, D2로 전진한 뒤 컨베이어로 E2까지 이동, 마지막으로 수령지에 내려놓고 승리하는 것입니다. 손으로 계산한 설계 예시라고 표시하고 플레이 테스트 결과로 표현하지 마세요.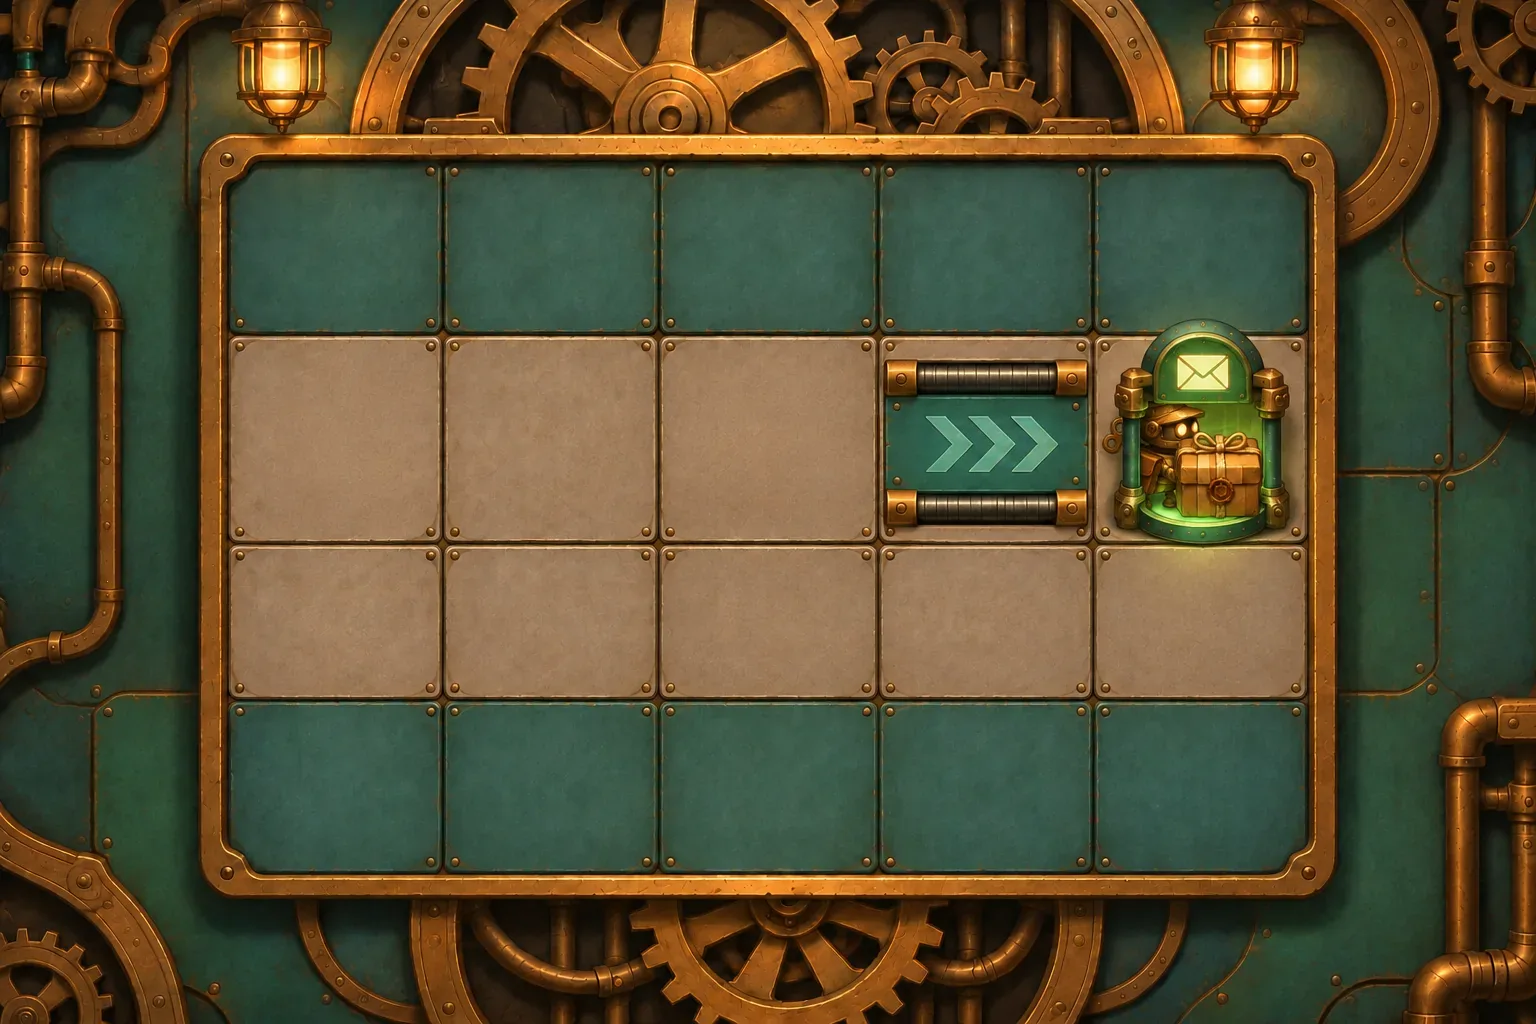
5. 첫 루프가 분명해진 뒤 두 번째 자율 유닛을 추가하세요
프로그래밍 퍼즐은 여러 유닛을 조정할 수 있지만, 처리기는 누가 먼저 행동하는지 정해야 합니다. 단일 유닛 경로가 의도대로 작동한 뒤 별도 레벨에 두 번째 로봇을 추가하세요. 각 유닛은 독립된 대기열을 가지고 고정된 순서로 한 번에 명령 하나를 처리합니다. 따라서 동시 행동이 아니라 순차 행동이며, 순서에 따라 경합 칸을 누가 차지하는지가 달라집니다.
첫 다중 유닛 설계에서는 매 턴 Pip이 먼저, Tock이 다음입니다. 둘 다 같은 칸에 들어가려 하면 첫 유닛이 차지하고 두 번째 유닛은 이동이 막히지만 명령은 소모됩니다. 두 행동 후 행 우선 순서로 컨베이어를 한 번 갱신합니다. 새 상호작용을 배송 예시 변경 없이 검사할 수 있게 이 확장은 첫 보드와 분리하세요.
프롬프트 5 — 기본 퍼즐을 바꾸지 않고 두 번째 대기열 추가하기
첫 레벨의 대기열과 컨베이어 규칙이 안정된 뒤에만 Pip과 Tock이라는 자율 로봇 두 대가 있는 별도의 두 번째 레벨을 추가하세요. 각 로봇에는 다섯 칸의 대기열이 있습니다. 매 턴 Pip의 다음 명령을 먼저 처리한 뒤 Tock의 다음 명령을 처리합니다. 이는 동시 이동이 아니라 순차 행동입니다. 두 명령 뒤 컨베이어를 행 우선 순서로 평가하세요. 이 단계에서 각 로봇은 최대 한 칸만 이동할 수 있습니다. 연쇄 이동이나 밀기는 없습니다. 그 순간 목적지가 비어 있을 때만 이동합니다. 명령의 대상 칸이 이미 차 있으면 로봇은 멈추고 명령은 소모됩니다. 첫 레벨과 규칙은 유지하세요. 실행 순서가 드러나도록 양쪽 대기열과 턴 로그를 표시하세요.이 확장은 누가 먼저 행동하는지라는 설계 결정을 바꿉니다. 두 유닛이 정확히 같은 순간에 움직이는 것이 목표라면 그렇게 명시하고 같은 칸을 노릴 때의 처리도 정의하세요. “동시”라는 말은 미정의 동률 규칙을 대신하지 않습니다.
6. 향후 플레이 가능한 빌드의 검사 계획하기
프롬프트는 의도한 동작을 말해줄 수 있지만 실제 빌드를 살펴봐야 작동 여부를 알 수 있습니다. 향후 유효한 전진과 막힌 전진, 각 회전, 줍기 및 내려놓기 조건, 명령 후 컨베이어 이동, 운반 중인 소포의 동행, 배송 판정을 확인하세요. 각 행동 전후의 유닛, 턴, 상태를 기록합니다. 이는 제안된 검사이며 이 예시에서 관찰한 결과가 아닙니다.
| 검사 | 기록 | 통과 관찰이 뒷받침하는 내용 |
|---|---|---|
| 막힌 전진 | 대상 칸, 장애물, 명령 칸의 전후 상태 | 명령은 소모되고 로봇은 제자리에 있음 |
| 컨베이어 단계 | 행동 후 칸, 컨베이어 방향, 목적지 점유 | 정해둔 턴 순서에서 컨베이어가 작동 |
| 운반 중인 소포 | 컨베이어 이동 전후 로봇과 소포 위치 | 이동 중에도 소포가 로봇에 붙어 있음 |
| 두 유닛의 충돌 | 순서, 목적 칸, 막힌 유닛, 남은 명령 | 해당 레벨에서 우선순위가 결정적으로 적용됨 |
| 배송 | 수령지, 내려놓기 명령, 소포 상태, 승리 표시 | E2에 소포를 놓은 후에만 완료 |
프롬프트 6 — 향후 테스트 로그 요청하기
향후 플레이 가능한 빌드에 턴, 유닛 ID, 대기 중인 명령, 행동 전후의 위치와 방향, 소포 상태, 컨베이어 활성화, 이동 차단 이유, 배송 판정을 기록하는 개발자 로그를 추가하세요. 유효한 전진과 막힌 전진, 회전, 줍기/내려놓기 조건, 행동 후 컨베이어 이동, 운반 중 소포의 동행, 고정된 유닛 순서, 내려놓기 뒤 배송을 검증하세요. 실제 빌드를 살펴보지 않았다면 통과했다고 주장하지 마세요.좋은 반복 작업은 한 번에 한 계층만 바꿉니다. 막힌 명령이 모호하다면 컨베이어는 그대로 두고 이동 규칙을 수정하세요. 경로가 너무 쉽다면 추적 규칙이 안정된 뒤 보드를 바꾸거나 두 번째 유닛을 추가합니다. 각 수정 옆에 이전 추적 기록을 보존해, 의도한 문제를 고쳤는지 새 문제를 만들었는지 확인하세요.
SEELE 공식 Free AI Game Maker 페이지는 쉬운 말로 아이디어를 시작하고, 첫 플레이 가능 버전을 만들고, 브라우저에서 테스트한 다음 후속 프롬프트로 다듬는 일반적인 제품 흐름을 설명합니다. Clockwork Courier 프롬프트의 작동이나 테스트 여부를 입증하지는 않습니다. Free AI Game Maker로 자신만의 변형을 탐색하고 결과를 예정한 규칙 및 테스트와 비교하세요.
FAQ
프로그래밍 퍼즐 프롬프트는 무엇부터 정의해야 하나요?
격자, 로봇 시작 위치와 방향, 목표, 사용 가능한 명령, 매 명령 후 환경 갱신 시점입니다.
명령 대기열은 어떻게 처리하나요?
명령을 하나씩 실행할지 여러 유닛이 함께 행동할지 정하세요. 이 예시에서는 로봇 명령 후 컨베이어가 로봇과 소포를 이동시킵니다.
컨베이어를 퍼즐에 어떻게 활용하나요?
행동 뒤 경로를 바꾸는 요소로 씁니다. 방향, 작동 시점, 운반 대상, 막힌 목적지의 처리를 정하세요.
레벨 제작 전 명령 순서를 어떻게 확인하나요?
각 턴의 위치와 방향, 소포, 컨베이어, 승리 판정을 추적한 다음 향후 빌드와 비교하세요.
이 프롬프트들은 플레이 가능한 게임에서 테스트했나요?
아니요. 보드와 5턴 순서는 허구입니다. 프롬프트는 실행되지 않았으며 플레이 가능한 빌드나 관찰된 결과도 없습니다.